اگر پژوهشگر رباتیک هستید، میدانید که اولین ساعت هر پروژه جدید معمولاً صرف جنگ با وابستگیهای نرمافزاری و پیکربندی محیط میشود. ابزار Drift حالا این مانع همیشگی را حذف کرده است. این ابزار به کاربران اجازه میدهد تا MuJoCo را تنها با یک دستور متنی (Prompt) ساده، در یک محیط کاملاً خام نصب، پیکربندی و اعتبارسنجی کنند.
شبیهساز MuJoCo قلب تپنده بسیاری از مشهورترین و پرکاربردترین محکهای ارزیابی (Benchmarks) در حوزه یادگیری تقویتی (Reinforcement Learning) و رباتیک است. اگرچه نصب هسته اصلی این ابزار با یک دستور ساده مانند pip install mujoco انجام میشود، اما در عمل، توسعهدهندگان اغلب با بستههای رندرینگ، ناسازگاریهای محیطی و وابستگیهای گمشدہ دستوپنجه نرم میکنند. این اصطکاک باعث ایجاد یک «مالیاتِ راهاندازی» (Setup Tax) تکرارشونده میشود؛ یعنی هر بار که یک پژوهشگر به ماشین جدیدی منتقل میشود یا پروژهای نو آغاز میکند، باید دوباره این زمان را هزینه کند.
چالشهای راهاندازی دستی
روی کاغذ، شروع کار تنها یک خط کد است. اما در واقعیت، زمان زیادی هنگام جستوجو برای یافتن بستههای پشتیبان مناسب از دست میرود. کاربران اغلب ساعت اول خود را صرف تعقیب وابستگیها و رفع خطاهای محیطی میکنند، بهجای آنکه اولین شبیهسازی خود را اجرا کنند. این فرآیند معمولاً شامل پیکربندی دستی محیط است تا شبیهساز و سیستم رندرینگ آن بتوانند بدون شکست خوردن به دلیل نبود یک کتابخانه خاص، در کنار هم کار کنند.
طبق گزارشی که در ۲۶ ژوئن ۲۰۲۶ در وبسایت dev.to منتشر شد، Drift با اجرای توالیهای هماهنگ از وظایف، این دشواریهای دستی را دور میزند. این عامل (Agent) صرفاً بسته اصلی را دریافت نمیکند؛ بلکه بهطور خودکار تمام کتابخانههای پشتیبان مورد نیاز برای رندرینگ و مجموعههای محک (Benchmark Suites) را شناسایی و نصب میکند. این توانایی در مدیریت پیچیدگیهای برنامهنویسی توسط عاملهای هوشمند، یادآور پیشرفتهای اخیر در مدلهای زبانی است که در ارزیابیهای MirrorCode توانستند درصد قابل توجهی از تسکهای پیچیده برنامهنویسی را حل کنند.
جزئیات گردشکار خودکار
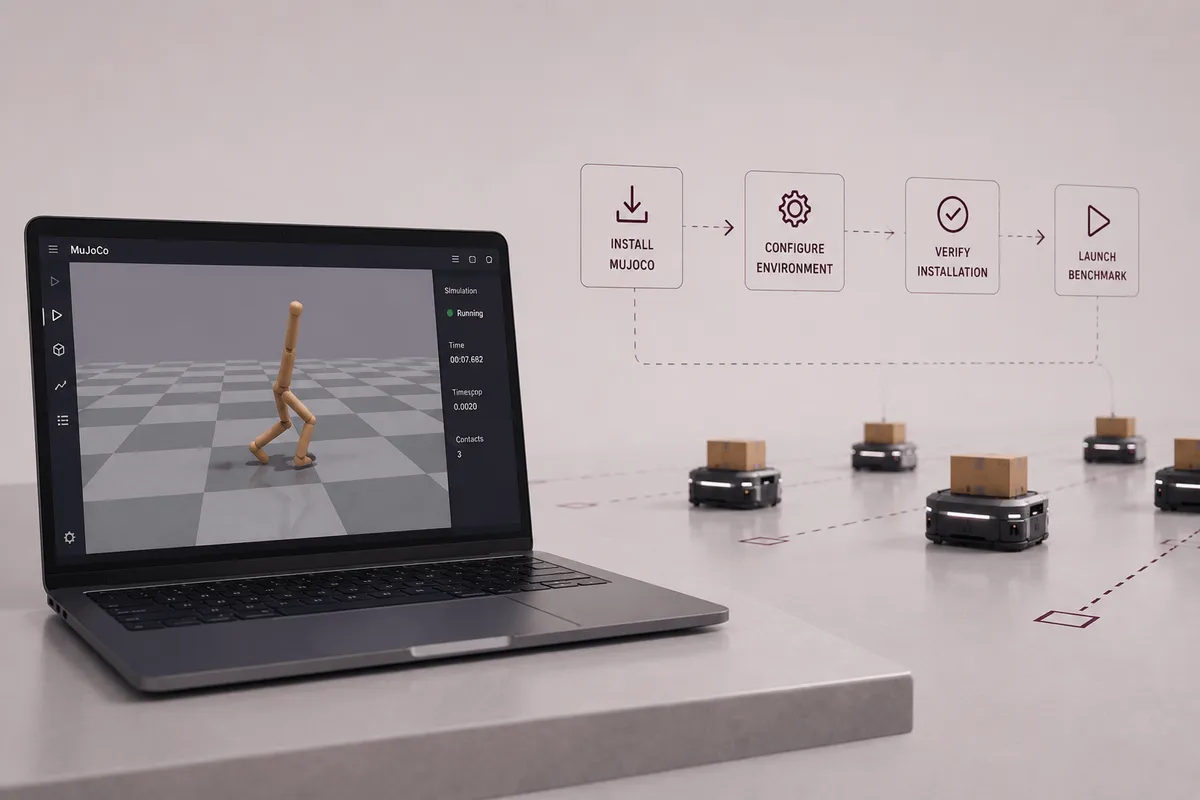
بر اساس مستندات این ابزار، Drift کل فرآیند را در یک مرحله مدیریت میکند و کاربر را از یک محیط خام به اولین شبیهسازی از طریق چهار مرحلهی دقیق میبرد:
- حل وابستگیها (Dependency Resolution): Drift ابتدا MuJoCo را نصب میکند و سپس تمامی بستههای پشتیبان لازم برای اجرا را فرا میخواند. این کار نیاز به جستوجوهای جداگانه برای یافتن نیازمندیهای نرمافزاری را از بین میبرد.
- پیکربندی محیط (Environment Configuration): ابزار محیط را بهگونهای تنظیم میکند که شبیهساز و رندرر بهطور هماهنگ با یکدیگر کار کنند. این امر کاربر را از عیبیابی خطاهای پیکربندی پس از نصب نجات میدهد.
- اعتبارسنجی نصب (Installation Verification): عامل هوشمند تأیید میکند که MuJoCo واقعاً در حال کار است. این مرحلهای است که اکثر کاربران نادیده میگیرند و بعدها وقتی شبیهسازیها بهطور غیرمنتظره شکست میخورند، از این نادیده گرفتن پشیمان میشوند.
- اجرای محک (Benchmark Launch): در نهایت، یک محیط محک زنده را بالا میآورد. این کار تضمین میکند که کاربر اجرای فیزیک را در زمان واقعی (Real-time) مشاهده کند، بهجای آنکه فقط یک پیام سادهی «نصب موفق شد» دریافت کند.
تستها و نیازمندیهای سختافزاری
پس از اینکه شبیهساز فعال شد، کاربران میتوانند با مدل تعامل داشته باشند، کنترلها را تغییر دهند و نحوه مدیریت فیزیک توسط MuJoCo را مشاهده کنند. کاربران میتوانند بلافاصله از طریق کتابخانه Gymnasium با مدلهای استاندارد محک مانند Hopper، HalfCheetah و Ant تعامل داشته باشند.
در مورد سختافزار، MuJoCo برای اکثر کاربردهای شبیهسازی و بنچمارک روی یک CPU استاندارد اجرا میشود و برای عملیات پایه نیازی به GPU نیست. با این حال، برای کسانی که یادگیری تقویتی در مقیاس بزرگ انجام میدهند، از شاخه MJX برای اجرای موازی تعداد زیادی از شبیهسازیها استفاده میشود؛ اینجاست که GPU مزیت اصلی خود را نشان میدهد.
از دیدگاه توسعهدهنده، این ابزار تمرکز را از زیرساخت به آزمایش منتقل میکند. با حذف پیکربندی دستی خطوط لولهی رندرینگ، سد ورود به دنیای یادگیری تقویتی پایین آمده است. دیگر نیازی نیست برای اجرای یک شبیهسازی فیزیکی ساده، متخصص مدیریت سیستم (System Administrator) باشید.
این خودکارسازی نشاندهنده یک روند گستردهتر است که در آن عاملهای هوش مصنوعی در حال به دست گرفتن «آخرین مایلِ» (Last Mile) تجربه توسعهدهنده هستند. پژوهشگران اکنون بهجای دنبال کردن فایلهای طولانی README، میتوانند راهاندازی محیط را به عنوان یک درخواست گفتگو مدیریت کنند.
گام بعدی شما
برای شروع آزمایش، کاربران باید از بنچمارکهای پایه عبور کرده و به سراغ مدلهای رباتیک سفارشی بروند. اگر هنوز در حال ارزیابی ابزارها هستید، مقایسه MuJoCo با سایر شبیهسازهای بزرگ یا مطالعه درباره ویژگیهای خاص MuJoCo، گامهای پیشنهادی بعدی هستند. زمانی که نصب اعتبارسنجی شد و آن ساعت اولی که معمولاًe بلعیده میشد به پایان رسید، کار جذاب ساخت پروژههای پیشرفته رباتیک آغاز میشود.
- از بنچمارکهای پایه عبور کنید و مدلهای رباتیک سفارشی خود را تست کنید.
- MuJoCo را با سایر شبیهسازهای بزرگ مقایسه کنید تا نقاط قوت آن را بشناسید.
- بررسی کنید که آیا گردش کارهای شما با معماری عاملمحور Drift سازگار است یا خیر.
اما داستان سختافزاری این تحول و اثر آن بر سرعت استنتاج، ابعاد پیچیدگی بیشتری دارد؛ برای درک این موضوع به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو