
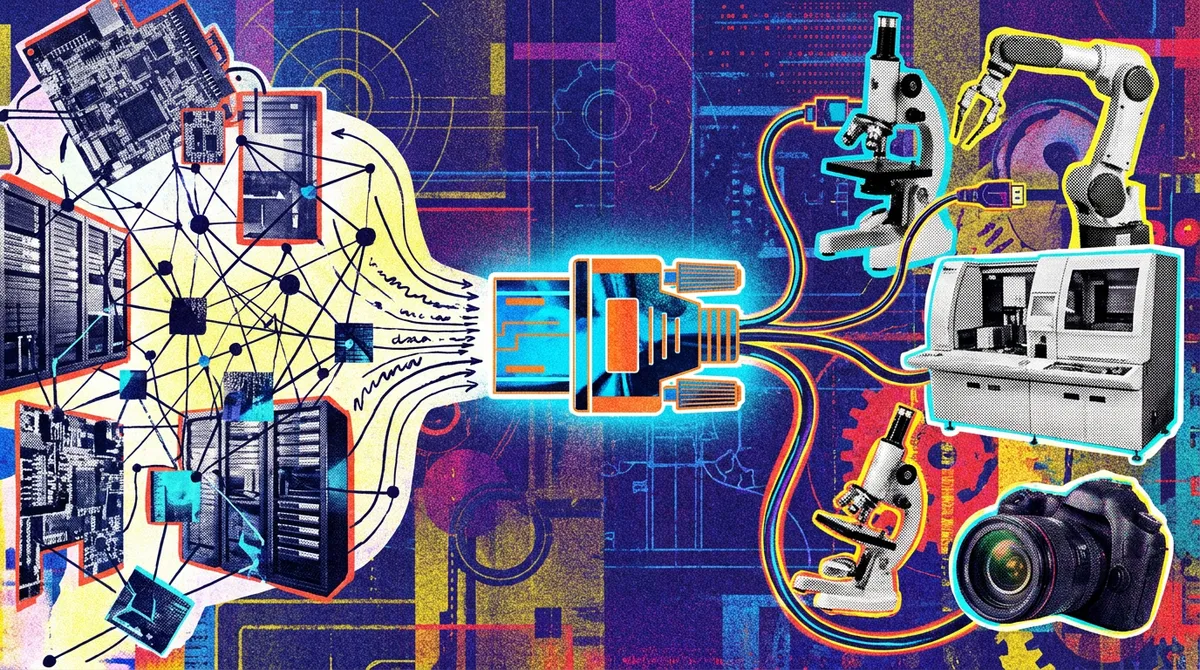
تصور کنید مدیر یک آزمایشگاه بیوتکنولوژی هستید و برای متصل کردن یک بازوی رباتیک به یک میکروسکوپ، باید هفتهها منتظر کدنویسی سفارشی بمانید. آنتروپیک حالا این انتظار را به چند دقیقه کاهش داده است. این شرکت استاندارد سختافزاری مدل (Model Hardware Standard یا MHS) را معرفی کرد؛ مشخصاتی که به عامل (Agent) — شبیه دستیاری که میتواند ابزارها را شناسایی کرده و از آنها استفاده کند — رابطی واحد برای کنترل سختافزارهای فیزیکی مانند میکروسکوپها و بازوهای رباتیک میدهد.
این اقدام بخشی از استراتژی گستردهتر آنتروپیک برای استانداردسازی است. همانطور که در تحلیل قبلی ما دربارهی نحوه کاهش خطاهای همراستاسازی در عاملهای Claude اشاره کردیم، این شرکت اکنون از ایمنی دیجیتال به سمت کاربرد فیزیکی حرکت میکند. MHS در واقع معادل سختافزاری پروتکل زمینهٔ مدل (MCP) است که پیشتر نحوه دسترسی مدلهای هوش مصنوعی به منابع دادههای نرمافزاری را استاندارد کرد. این رویکرد در ادامه تلاشهای آنتروپیک برای یکپارچهسازی است که پیشتر در پروتکل MCP برای کاهش نیاز به APIهای مجزا در مدیریت دادهها پیادهسازی شده بود.
بحران تکهتکه بودن سختافزارها
تجهیزات در آزمایشگاههای پژوهشی و کارخانهها معمولاً از سازندگان مختلفی هستند. این دستگاهها از APIها، فرمتهای داده و نرمافزارهای کنترلی متفاوتی استفاده میکنند. به همین دلیل، متصل کردن این سیستمها به هم معمولاً نیازمند تلاشهای جدی و مهندسی سفارشی و هزینهبر است.
آنتروپیک این استاندارد را با همکاری پردیس پژوهشی HHMI Janelia توسعه داد تا این پراکندگی را حل کند. هدف این است که عاملهای هوش مصنوعی بتوانند از طریق یک رابط واحد، دادهها را از سختافزارهای فیزیکی بخوانند و آنها را کنترل کنند.
آزمایشگاهی را تصور کنید که در آن هر دستگاه به زبان متفاوتی صحبت میکند. در وضعیت فعلی، پژوهشگران ماهها وقت صرف میکنند تا مثلاً کدهای سفارشی بنویسند تا یک دستگاه خواننده صفحه (Plate Reader) بتواند با یک بازوی رباتیک ارتباط برقرار کند. MHS این پلهای سفارشی را با یک «درایور» واحد برای هر دستگاه جایگزین میکند. این درایورها سختافزار را در قالبی مشترک شناساندنی میکنند و محدودیتهای فیزیکی — مثل وزن ربات یا مرزهای ایمنی — را به زبان طبیعی توصیف میکنند.
جزئیات فنی و سازوکارها
طبق مستندات این پروژه، MHS بر پایه چهار رکن اصلی بنا شده است:
- معماری مبتنی بر درایور: بهجای نوشتن کدهای خاص برای هر ترکیب از دستگاه و کنترلکننده، یک نفر برای هر قطعه سختافزار یک درایور مینویسد. پس از ایجاد، این درایور میتواند در چیدمانهای مختلف مجدداً استفاده شود.
- استقلال از مدل: MHS با هر دستگاهی که رابط برنامهپذیر داشته باشد کار میکند و با هر مدل هوش مصنوعی سازگار است.
- فایلهای مرجع: توصیفات متنی از محدودیتهای یک دستگاه به فایلهای مرجع تبدیل میشوند. این قابلیت به عامل اجازه میدهد دستگاهی را که هرگز قبلاً ندیده است، به درستی به کار بگیرد.
- اسکریپتنویسی خودکار: عاملها میتوانند چندین دستگاه را هماهنگ کرده و این گردشکارها را به شکل اسکریپتهای معمولی ذخیره کنند. این اسکریپتها سپس میتوانند بهطور مستقل و بدون نیاز به حضور مدل زبانی در چرخه اجرا شوند.
به گزارش وبسایت the-decoder.com در ۲۹ اوت ۲۰۲۶، آنتروپیک این سیستم را در سه محیط متنوع آزمایش کرد:
در شرکت Genentech، مدل Claude یک سیستم جابهجایی مایعات، یک بازوی رباتیک و یک خواننده صفحه را برای اتوماسیون یک سنجش پروتئین (آزمونی برای اندازهگیری غلظت پروتئین) هماهنگ کرد. در حالی که مدل توانست مراحل تزریق (Pipetting) را بهطور خودکار بهینه کند، اما در یک نقطه شکست خورد؛ کلود متوجه نشد حبابهای موجود در یک محلول غلیظ، خطاهای فیزیکی هستند و نه باگهای نرمافزاری. مدل مدام فرآیند را در همان ظرف با تغییر پارامترها تکرار کرد که این کار وضعیت را بدتر کرد.
در دانشگاه کارنگی ملون، پژوهشگران یک سیستم جابهجایی مایعات، خواننده صفحه، بازوی رباتیک و دوربینهای نظارتی را روی سه کامپیوتر با رابطهای اساساً ناسازگار متصل کردند. ساخت لایه هماهنگکننده تنها ۸ ساعت زمان برد، در حالی که در حالت عادی برای تنظیمات تامینکنندگان چندین هفته زمان لازم بود. همچنین کلود توانست با کاهش غلظت حداکثری ماده در تلاش دوم، منحنی اندازهگیری را بهبود ببخشد.
در شرکت QuEra و در حوزه محاسبات کوانتومی، کلود از MHS در صدها اجرای خودکار استفاده کرد تا یک برنامه کنترلی برای تثبیت لیزرها پس از اختلالات توسعه دهد. اسکریپت نهایی در یک آزمون کور، نرخ موفقیت ۹۹.۳ درصد (۶۹۵ مورد از ۷۰۰ تلاش) را بهصورت مستقل از مدل زبانی ثبت کرد.
این تغییر نشان میدهد گلوگاه هوش مصنوعی در علم دیگر هوش مدل نیست، بلکه «لولهکشی» دنیای فیزیکی است. با تبدیل لایه درایور به یک کالای عمومی، آنتروپیک در حال تبدیل کردن Claude به سیستمعامل جهانی آزمایشگاهها است.
با این حال، شکست در Genentech یک شکاف حیاتی را آشکار کرد. چون کلود دنیا را از طریق متن و تصویر میشناسد، درک شهودی از فیزیک ندارد. مدل نمیتواند «ببیند» که یک حباب باعث گرفتگی شده است، مگر اینکه انسانی علت فیزیکی را توضیح دهد. بنابراین نظارت متخصص برای کارهای حساس فیزیکی همچنان ضروری است. آنتروپیک در حال حاضر در حال توسعه یک نقشه راه ایمنی فیزیکی و ارزیابیهای ایمنی اضافی است تا در برابر سوءاستفادهها پیشگیری کند.
برای مدیران بیوتکنولوژی و تولید، این یعنی هزینه اتوماسیون از ساعتهای گرانقیمت مهندسی به تنظیمات ساده تغییر میکند. توانایی تعویض تامینکننده سختافزار بدون بازنویسی کل پشته نرمافزاری، لایه بزرگی از وابستگی به فروشنده (Vendor Lock-in) را از بین میبرد.
آنتروپیک در حال حاضر MHS را بهعنوان پیشنمایش پژوهشی برای شرکای منتخبی از جمله AWS، Hugging Face، Raspberry Pi، Universal Robots، Doosan Robotics، QIAGEN و Tecan منتشر کرده است. عرضه نسخه متنباز آن برای تاریخهای بعدی برنامهریزی شده است.
منتظر عرضه متنباز مشخصات MHS باشید تا ببینید آیا سایر ارائهدهندگان مدل نیز آن را میپذیرند یا خیر؛ این اتفاق میتواند منجر به ایجاد یک استاندارد مشترک بینمدلی برای رباتیک فیزیکی شود.
گام بعدی شما
- اگر در حوزه اتوماسیون آزمایشگاهی فعال هستید، لیست شرکای MHS را دنبال کنید تا زمان دسترسی به نسخه عمومی را بدانید.
- بررسی کنید که آیا سختافزارهای فعلی شما رابط برنامهپذیر (Programmable Interface) دارند یا نیاز به بهروزرسانی سختافزاری دارید.
- برای کاهش خطاهای فیزیکی، پروتکلهای نظارت انسانی را در کنار عاملهای هوش مصنوعی تعریف کنید.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو