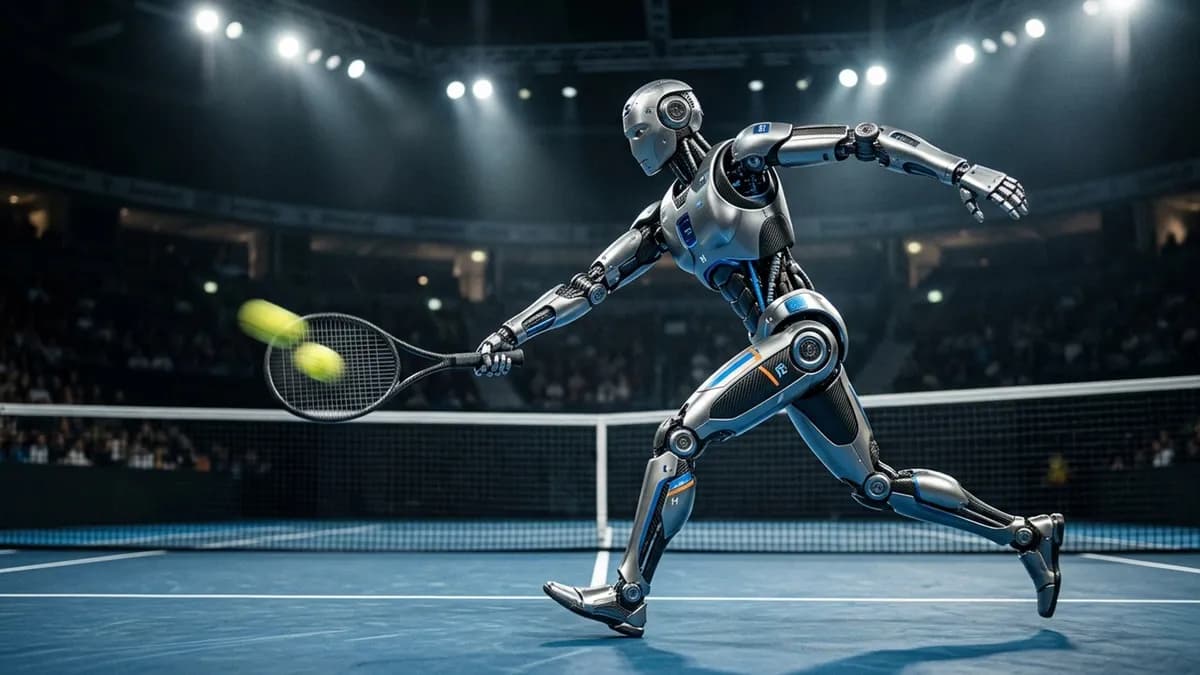
تصور کنید رباتی که نه تنها توپ را میبیند، بلکه در کسری از ثانیه تمام وزن بدنش را برای یک ضربهٔ دقیق تنظیم میکند. این دیگر یک نمایش برنامهریزیشده نیست، بلکه شروع عصر استقلال فیزیکی ماشینهاست.
به نقل از گزارشهای منتشر شده در ۲۳ اوت ۲۰۲۶، ربات انساننمای شرکت Galbot توانست بیش از ۱۰۰ رالی تنیس متوالی را در برابر ورزشکاران انسانی، بدون هیچگونه کنترل از راه دور، به پایان برساند. این اتفاق نقطه عطفی است که رباتها را از اجرای روتینهای از پیش تعیینشده به سمت انطباق فیزیکی و بلادرنگ با محیط سوق میدهد. این شرکت ادعا میکند که این عملکرد، یک رکورد جهانی در دنیای تنیس رباتیک است.
بسیاری از نمایشهای رباتیک فعلی بر پایه حرکات برنامهریزیشده یا کنترل از راه دور (Teleoperation) هستند؛ یعنی انسانی در پشت صحنه ماشین را هدایت میکند. اما تنیس یک چالش کاملاً متفاوت است. در اینجا ربات باید یک شیء سریع را ردیابی کند، پاسخی برای کل بدنش طراحی کند و ضربه را در میلیثانیهها اجرا کند. این سطح از هوش مصنوعی تجسمیافته (Embodied AI) — شبیه به تفاوت میان کسی که رقص را حفظ کرده با کسی که در یک محیط شلوغ و پیشبینیناپذیر راه میرود — بسیار به نیازهای دنیای واقعی نزدیکتر است. این پیشرفت در یادگیری مهارتهای پیچیده، یادآور رویکردهای جدید Generalist AI برای آموزش رباتها از طریق تکویدیو است که سرعت اکتساب مهارتهای فیزیکی را به شدت افزایش داده است.
همانطور که در تحلیلهای قبلی ما دربارهی تکامل سختافزارهای رباتیک اشاره کردیم، گذار از محیطهای آزمایشگاهی به محیطهای پویا، سختترین مرحله برای هوش مصنوعی است.
زمینه و بستر رویداد
این مسابقه در مراسم افتتاحیه دومین بازیهای جهانی رباتهای انساننما در پکن برگزار شد. این رقابتهای چندروزه اکنون به ویترین اصلی توسعه رباتهای انساننما در چین تبدیل شده است و به صورت جهانی پخش شد.
طبق اعلام رسمی شرکت، رباتهایی با برند AstraTennis تمام مهارتهای پایه تنیس را اجرا کردند. این مجموعه مهارتها شامل سرویس زدن، ضربات فور هند (Forehand)، ضربات بک هند (Backhand)، بازگرداندن توپ (Returns)، رالیهای خط بیسلاین، بازی در نزدیکی تور (Net play) و ضربات بازیابی (Recovery shots) بود.
جزئیات فنی
جزئیات فنی این نمایش نشاندهنده چند پیشرفت کلیدی است:
- تصمیمگیری خودگردان: رباتها بازی را در لحظه درک کرده و نوع ضربه را انتخاب میکردند، نه اینکه یک فیلمنامه را اجرا کنند. Galbot صراحتاً ادعا میکند که هیچگونه کنترل از راه دور (Teleoperation) در این فرآیند دخیل نبوده است.
- بازیابی پویای تعادل: ماشینها پس از دست دادن تعادل در تبادلات سریع و جابهجاییهای شدید، بدون کمک خارجی دوباره روی پاهای خود ایستادند و بدون هیچ وقفهای به رقابت ادامه دادند.
- همکاری در بازی: در فرمت دو نفره، رباتها با قهرمانان انسانی تنیس به عنوان همتیمی همکاری کردند. آنها با پیشرفت بازی، حرکات و انتخاب ضربات خود را تنظیم کردند و هم به موقعیت حریفان و هم به جایگاه همتیمی خود واکنش نشان دادند.
- پایداری عملکرد: عدد ۱۰۰ رالی بسیار مهم است؛ زیرا این عدد عملکرد پایدار را در طول یک بازه زمانی میسنجد، نه فقط یک کلیپ کوتاه و موفق. این موضوع ثابت میکند که ردیابی توپ و زمانبندی ضربات، اتفاقی نبوده و به طور مکرر تکرارپذیر است.
Galbot این دستاورد را با پیروزی AlphaGo بر لی سدول در سال ۲۰۱۶ مقیسه میکند. تفاوت در این است که AlphaGo در یک محیط دیجیتال با قوانین سختگیرانه و محدود عمل میکرد، اما تنیس یک محیط فیزیکی، پیوسته و نیمهمشاهدهپذیر است. انتقال هوش مصنوعی بازیکننده از یک صفحه شطرنج به یک زمین تنیس، گامی واقعی در مسیر هوش تجسمیافته است. برای دستیابی به چنین سطحی از درک محیطی، بسیاری از شرکتها اکنون به راهکارهای World Labs برای شبیهسازی محیطهای پویا روی آوردهاند تا گلوگاه دادههای آموزشی را برطرف کنند.
با این حال، باید دانست که Galbot (که رسماً با نام .Beijing Galbot Co., Ltd شناخته میشود) یک شرکت ورزشی نیست. تمرکز اصلی آنها روی مدل G1 است؛ یک ربات انساننمای چرخدار با دو باز که برای محیطهای خردهفروشی، داروخانهها و تولیدات صنعتی طراحی شده است. وبسایت Galbot به طور مشخص بخش بهداشت و درمان، خردهفروشی و تولیدات صنعتی را به عنوان سناریوهای اصلی کاربرد رباتهای خود فهرست کرده است.
زمین تنیس در واقع یک «تست استرس» ملموس برای سیستمهای ادراک و کنترلی است که قرار است در آینده اشیای حساس را در قفسه یک داروخانه جابهجا کنند یا قطعات را در یک کارخانه مدیریت نمایند. این نمایش ثابت میکند که زیرساختهای رباتیک انساننما میتوانند به صورت زنده و با سرعت بالا در یک محیط کنترلنشده عمل کنند، نه اینکه فقط در آزمایشگاه یا در یک ویدئوی تبلیغاتی تکرار شونده (Loop) دیده شوند.
این رویداد با پیشرفتهای تهاجمی دیگر در چین همزمان شد. برای مثال، رباتی به نام Lightning که توسط سازنده گوشیهای هوشمند Honor توسعه یافته، گزارش شده است که در رویدادهای آزمایشی همین بازیها، مسافت ۱۰۰ متر را در ۹.۳۲ ثانیه دویده است؛ رقمی که حتی از رکورد جهانی یوسین بولت نیز فراتر میرود.
از دیدگاه تجاری، اثر ثانویه این خبر، تأیید مفهوم «کنترل کل بدن» (Whole-body control) است. اگر ربات بتواند تکانه و پیشبینیناپذیری یک توپ تنیس را مدیریت کند، احتمالاً میتواند همکاریهای بدون ساختار مورد نیاز در یک فضای کاری مشترک با انسانها را نیز مدیریت کند. این سطح از تعامل، بسیار به همکاریهای مورد نیاز در یک محیط کاری واقعی نزدیکتر است تا یک روتین مهارتهای انفرادی.
البته باید به این نکته توجه کرد که زمین تنیس محیطی کنترلشده با سطوح صاف و نورپردازی شدید است. توپ رنگ روشن دارد و قوانین بازی ثابت هستند. کاربرد واقعی این فناوری زمانی ثابت میشود که این قابلیتها به محیطهایی با موانع بصری (Occlusions)، اشیای تغییرشکلپذیر و اقلام حساس منتقل شوند؛ کارهایی که هیچ تعریف دقیقی از یک «ضربه برنده» در آنها وجود ندارد.
علاوه بر این، در اعلامیه شرکت، سطح مهارت ورزشکاران انسانی مشخص نشده است. باید به خاطر داشت که حفظ رالی در برابر بازیکنان نمایشی با رقابت در برابر بازیکنانی با سرعت و قدرت حرفهای تفاوت زیادی دارد.
معیار حیاتی بعدی، نتایج رویدادهای سناریومحور بازیهای جهانی رباتها خواهد بود که رباتها را در وظایف واقعی خانگی، صنعتی و خدماتی آزمایش میکند. این نتایج فاش خواهد کرد که چه مقدار از عملکرد تنیس به کارهایی که Galbot واقعاً میفروشد، تعمیم مییابد.
گام بعدی شما
- نتایج رویدادهای سناریومحور بازیهای جهانی رباتها را دنبال کنید تا ببینید این مهارتها چطور به کارهای خانگی و صنعتی تبدیل میشوند.
- دادههای منتشر شده درباره سرعت توپها و نرخ موفقیت ضربات را برای سنجش واقعی سطح پیشرفت بررسی کنید.
- منتظر تأییدیه مستقل درباره ادعای «عدم کنترل انسانی» در این مسابقات باشید تا مشخص شود آیا این یک تغییر معیار واقعی است یا یک نمایش صیقلخورده.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای پردازشی نسل جدید رباتها مراجعه کنید.



گفتگو