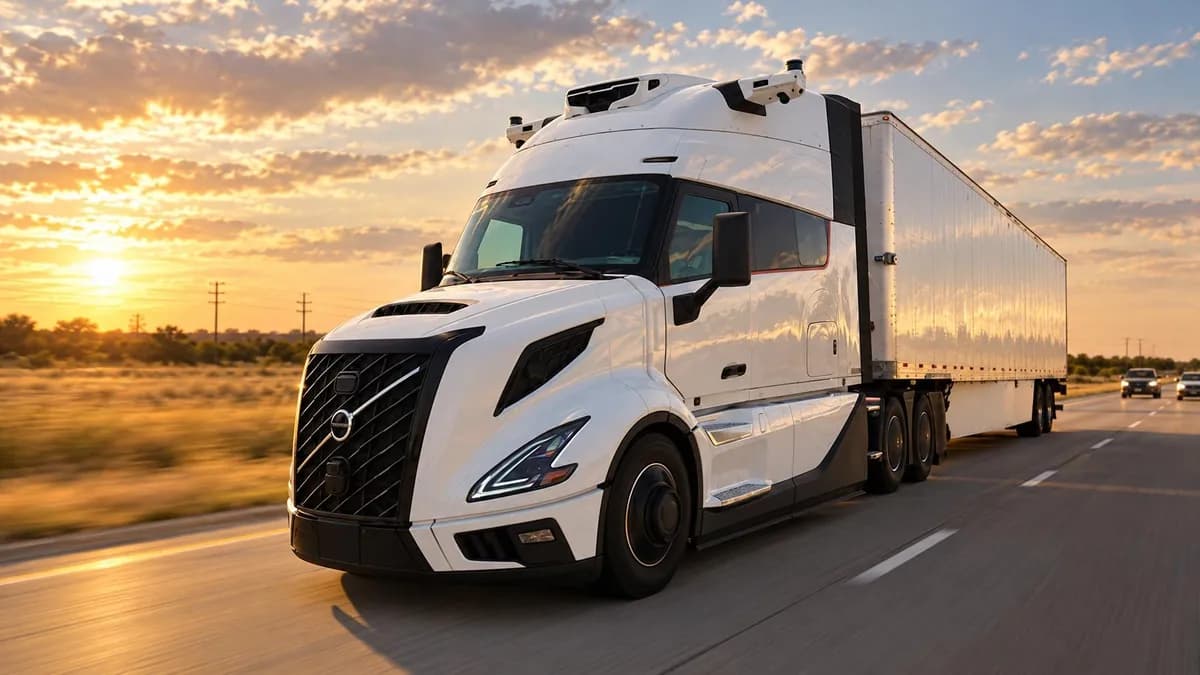
تصور کنید در جادهای بین دالاس و هیوستون هستید و کامیونی را میبینید که بدون راننده، محمولههای متعددی را با دقت میلیمتری جابهجا میکند. این بخش از بزرگراه همین حالا وارد فاز جدیدی از اتوماسیون شده است. در ۵ اکتبر ۲۰۲۶، شرکت Volvo Autonomous Solutions (V.A.S) و Waabi عملیات حملونقل خودران را برای شبکه Warp آغاز کردند تا برای نخستین بار کالاهای یک مشتری تجاری را جابهجا کنند.
زمینه و بستر عملیات Warp
این عملیات در بستر شبکه Warp اجرا میشود؛ یک شبکه متنباز حملونقل که خدماتی را برای جابهجایی محمولههای کامل (FTL) و تکمحموله (LTL) برای فرستندگان و перевозندگان ارائه میدهد. با ادغام اکوسیستم حملونقل خودران V.A.S، شبکه Warp میتواند جریانهای کالا را بهینه کرده و با رشد تقاضا، از جابهجاییهای کارآمدتر پشتیبانی کند.
در دنیای لجستیک، جابهجایی کالا اغلب فرآیندی پراکنده و تکهتکه است. همانطور که در تحلیلهای قبلی ما دربارهی اتوماسیون صنعتی اشاره کردیم، اکثر آزمایشهای خودران روی مسیرهای ساده نقطه-به-نقطه متمرکز بودند، اما این پروژه روی بخش حملونقل تکمحموله (LTL) تمرکز دارد. بخش LTL — شبیه به یک سرویس پست سریع که بستههای کوچک چندین مشتری را در یک کامیون جمع میکند تا هزینه کم شود — بهشدت پیچیده است. این مدل به دلیل نیاز به شبکههای پویا که باید کالاها را از مشتریان مختلف جمعآوری، حمل و طبق برنامههای زمانی دقیق و هماهنگ توزیع کنند، به پیچیدگی شهرت دارد.
طبق گزارش unite.ai، برای حل این چالش، کامیون Volvo VNL Autonomous با هوش مصنوعی Waabi Driver ادغام شده است. این ترکیب به Warp اجازه میدهد کالاها را مستقیماً بین مراکز شخص ثالث جابهجا کند و نیاز به تحویلهای دستی معمول که زنجیره تأمین را کند میکند، از بین برود. لیور رون، مدیر عملیاتی Waabi، این اتفاق را نخستین نقطه عطف در ادغام کامیونهای خودران در شبکههایی میداند که هر روز کالاها را جابهجا میکنند.
جزئیات فنی و مشخصات
این عملیات بر پایه اکوسیستم Autona / freight بنا شده است که سختافزار و نرمافزار را در یک راهکار مقیاسپذیر ترکیب میکند. این اکوسیستم مجموعهای جامع شامل کامیون Volvo VNL Autonomous، فناوری رانندگی Waabi، مدیریت ناوگان و حملونقل، پایانهها، نقاط نهایی مشتریان، عملیات و پشتیبانی زمان فعال بودن (Uptime) است.
کامیون Volvo VNL Autonomous بهطور ویژه برای این نقش طراحی شده و دارای سیستمهای پشتیبان (Redundancy) برای ۶ بخش حیاتی است تا ایمنی حداکثری تضمین شود:
- سیستمهای ترمز و فرمان دوگانه
- محاسبات و ارتباطات پشتیبان
- ذخیرهساز انرژی و برق جایگزین
- سیستمهای کنترل حرکت پشتیبان
در بخش نرمافزاری، Waabi Driver از رویکرد «AV2.0» استفاده میکند. این یک مدل استدلالی (Reasoning Model) — شبیه به شطرنجبازی که چند حرکت جلوتر را میبیند و قبل از هر حرکت درنگ میکند — است. در واقع این یک مدل هوش مصنوعی سرتاسری (End-to-End)، تفسیرپذیر و قابل تأیید است که به راننده مجازی اجازه میدهد بهجای تکیه بر قوانین سخت و برنامهریزیشده، سناریوهای جاده را تعمیم دهد. شاهرخ کاظمی، مدیر محصول V.A.S، اعلام کرد که ترکیب استانداردهای ایمنی ولووو با هوش مصنوعی Waabi با هدف رفع چالشهای ظرفیت صنعت و هموار کردن مسیر برای عملیات قابل اعتماد طراحی شده است.
تاریخچه شراکت و زمانبندی
مسیر رسیدن به این استقرار از سال ۲۰۲۳ و سرمایهگذاری Volvo Group Venture Capital در شرکت Waabi آغاز شد. این دو شرکت در ۳ فوریه ۲۰۲۵ یک شراکت استراتژیک را رسمیت بخشیدند تا سختافزار «ایمنی-محور» ولووو را با هوش مصنوعی Waabi ادغام کنند.
تا ۳۰ اکتبر ۲۰۲۵، ادغام کامل راننده AI در شاسی VNL تکمیل شد که آنها آن را استانداردی جدید برای خودرانی سطح ۴ (Level 4 Autonomy) نامیدند. در آن زمان، راکل اورتاسون، بنیانگذار و مدیرعامل Waabi، خاطرنشان کرد که آینده این صنعت به سختافزارهای اختصاصی و یک مدل استقرار تجاری وابسته است که بدون ایجاد اصطکاک اضافی، با زنجیره تأمین سازگار شود.
در حال حاضر، این کامیونها کاملاً تنها نیستند و یک ناظر برای ایمنی در صندلی راننده مینشیند. با این حال، هدف این است که محور دالاس-هیوستون به عنوان یک آزمایشگاه واقعی برای بهینهسازی سیستم پیش از گسترش به مسیرهای دیگر باشد. نیلز یگر، رئیس V.A.S، اشاره کرد که درسهای آموخته شده در این کریدور خاص، به تقویت این شراکت در هنگام مقیاسپذیری کمک خواهد کرد.
برای یک صاحب کسبوکار، این تغییر به معنای برنامههای زمانی پیشبینیپذیرتر است. وقتی بتوان حملونقل را حول یک سیستم خودران سازماندهی کرد، متغیرهایی مثل خستگی راننده انسانی یا تداخلات زمانی در برنامهریزی حذف میشوند. دانیل سوکولوفسکی، مدیرعامل Warp، تأکید کرد که «ارزش خودرانی زمانی افزایش مییابد که بتوان جریان کالا را با آن هماهنگ کرد» و افزود که پیشرفتها در یک مسیر واحد اکنون میتواند با همسو کردن ظرفیت و زمانبندی، به کل شبکه سود برساند.
این استقرار ثابت میکند که خودرانی سطح ۴ از مرحله شبیهسازی خارج شده و وارد سختترین بخشهای بازار لجستیک آمریکا شده است. موفقیت این مسیر احتمالاً سرعت پذیرش ناوگانهای AI-driven در سایر مسیرهای طولانی آمریکا را تعیین میکند.
گام بعدی شما
- رصد کنید که چه زمانی «ناظر ایمنی» در ماههای آینده از صندلی راننده حذف میشود؛ این لحظه نشانه واقعی رسیدن Waabi Driver به قابلیت اطمینان در سطح تجاری است.
- بررسی کنید که آیا مدلهای LTL خودران میتوانند هزینههای ارسال برای کسبوکارهای کوچک را کاهش دهند یا خیر.
- تحلیلهای مربوط به استانداردهای ایمنی سختافزاری ولووو را دنبال کنید تا متوجه شوید سطح ۴ واقعاً با سطح ۵ چه تفاوتی دارد.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو