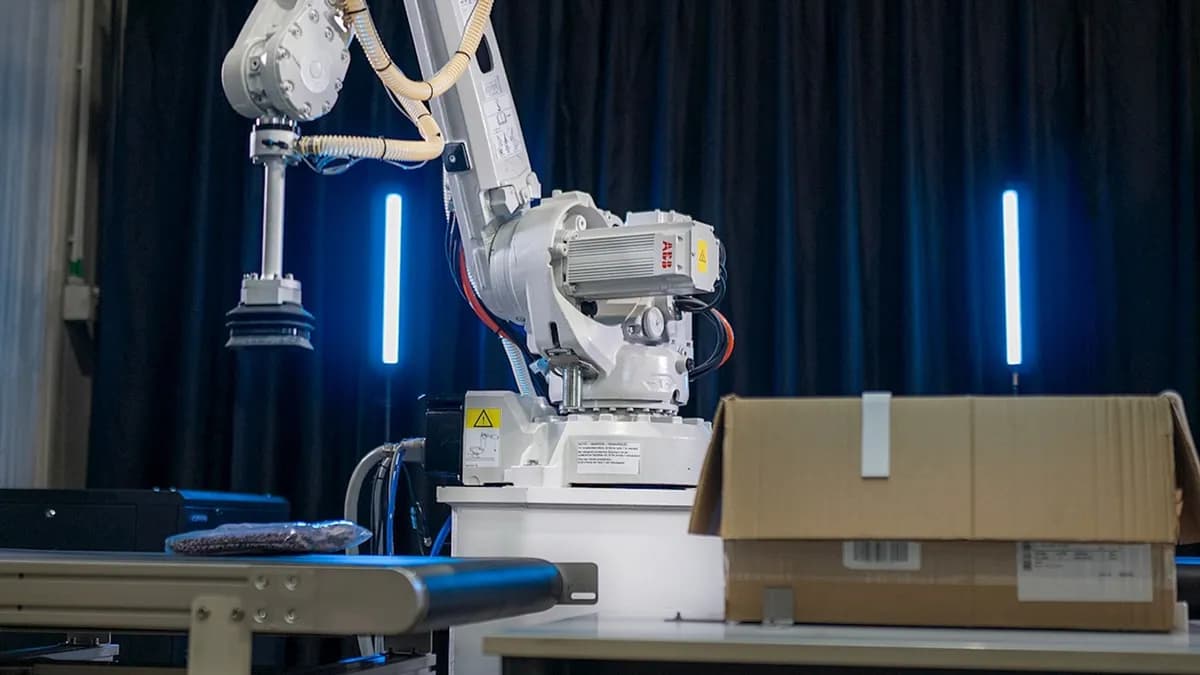
اگر مدیر یک انبار لجستیک هستید، تصور کنید زمان پیکهای فصلی دیگر سقف ظرفیت شما را تعیین نکند. شرکت ABB Robotics در ۱۵ اکتبر ۲۰۲۶ از زوریخ سوئیس اعلام کرد که با معرفی AI Robot Trainer، هزینههای مهندسی و استقرار رباتها در بخش پوشاک را تا ۷۵٪ کاهش داده است. این قابلیت از طریق ادغام مربی هوش مصنوعی در ماژول کاربردی Fashion Inductor محقق شده است.
اتوماسیون در لجستیک پوشاک همیشه یک گلوگاه بوده است؛ چون لباسها برخلاف جعبهها شکل ثابتی ندارند و متریال آنها تغییر میکند. تنوع شدید در شکل لباسها، نوع بستهبندی و مواد سازنده، باعث شده بود رباتهای سنتی که برای اشیای صلب و با فرم ثابت طراحی شدهاند، در این بخش شکست بخورند. اینجاست که مفهوم هوش مصنوعی فیزیکی (Physical AI) — یعنی جاسازی هوش مستقیماً در حرکات مکانیکی — وارد عمل میشود تا رباتها بتوانند با اشیایی که فرم مشخصی ندارند تعامل کنند.
همانطور که در تحلیلهای قبلی ما دربارهی اتوماسیون انبارها اشاره کردیم، چالش اصلی همیشه «تنوع» بوده است. کریگ مکدانل، مدیر بخش صنایع در ABB، تأکید میکند که کاربردهایی با تنوع بالا بهطور سنتی برای اتوماسیون دشوار بودهاند. او بیان کرد که Fashion Inductor به همراه AI Robot Trainer، نخستین راهکار جامع شرکت است که بر پایه بینایی ماشین و هوش مصنوعی فیزیکی عمل میکند تا نشان دهد چگونه اتوماسیون هوشمند میتواند در مقیاس صنعتی مدیریت و بهینهسازی شود.
زمینه و استقرار
طبق اعلام ABB، این سیستم به عنوان بخشی از خانواده «برداشت آیتم» (Item Picking) برای زنجیرههای تأمین لجستیک و تجارت الکترونیک معرفی شده است. این خانواده شامل دو ماژول اصلی است: Fashion Inductor و Parcel Inductor. در حالی که Fashion Inductor بهطور خاص برای پوشاک و اکسسوریهایی که در بستهبندیهای پلاستیکی (Polybag) هستند بهینه شده، ماژول Parcel Inductor برای جابجایی جعبهها، کیسهها، پاکتها و بستههای پستی با ظرفیت برداشت تا ۱۵۰۰ آیتم در ساعت رتبهبندی شده است.
این ماژولها برای حل نقاط درد بحرانی در صنعت طراحی شدهاند. طبق گزارش ABB، عواملی مانند کمبود نیروی کار، اوج تقاضای فصلی و تغییرات مداوم در ترکیب محصولات عرضه شده، اغلب کارایی سیستمهای دستیِ تغذیه سورتینگ (Sorter Induction) را محدود میکند.
قلب تپنده این سیستم، AI Robot Trainer است. این ابزار مدلهای بینایی پیشآموزشدیده مخصوص صنعت پوشاک و ابزارهای کاربردی خاصی را فراهم میکند تا رباتها بتوانند اشیای ناشناخته را که بهصورت تصادفی در محیطهای نامنظم چیده شدهاند، شناسایی و جابجا کنند. این فرآیند از طریق یک چرخه بازخوردی بسته (Closed-loop) عمل میکند؛ یعنی سیستم بهطور مداوم عملکرد را رصد میکند، ناهنجاریها و خطاها را میشناسد، دادههای آموزشی جدید تولید میکند و بهطور خودکار بهبودها را روی ربات فیزیکی اعمال میکند.
این بازآموزی برخلاف سیستمهای سنتی، ساختاریافته و مختص به هر سلول کاری است. سیستم عملکرد را در برابر اهداف واقعی و شرایط عملیاتی متغیر در طول چرخه عمر سیستم اندازهگیری میکند. این مکانیسم تضمین میکند که ماژول بهطور مداوم در حال بهبود است و برخلاف اتوماسیونهای قدیمی، با گذشت زمان دچار افت کارایی نمیشود.
مشخصات فنی و عملکرد
ماژول Fashion Inductor برای زنجیرههای تأمین با حجم بالای تجارت الکترونیک طراحی شده و اهداف عملکردی زیر را دنبال میکند:
- توان عملیاتی (Throughput): تا ۱۳۰۰ آیتم در ساعت برای هر سلول کاری.
- صحت (Accuracy): هدفگذاری دقت برداشت بالای ۹۹.۵٪ که از طریق برنامهریزی خودکار مسیر (Automatic Path Planning) مبتنی بر AI و فناوری بینایی اختصاصی محقق شده است.
- سختافزار: سازگار با رباتهای صنعتی IRB 1300 و IRB 2600 و همچنین سیستمهای Robotic Item Picker و Robotic Parcel Inductor.
- یکپارچهسازی: استفاده از Application Controller Platform برای مدیریت رباتها، گریپرهای (گیرهها) و دوربینها از طریق یک رابط واحد، که زمان کمیسیونینگ و راهاندازی را به حداقل یک هفته کاهش میدهد.
برای سرعت بخشیدن به استقرار، ABB یک «همزاد دیجیتال» (Digital Twin) جدید معرفی کرده است. این نسخه نرمافزاری، یک کپی دیجیتال است که Application Controller Platform، برنامهریزی خودکار مسیر، AI Robot Trainer و نرمافزار RobotStudio را به هم متصل میکند. این همزاد دیجیتال باعث تسریع در راهاندازی میشود و این انعطافپذیری را فراهم میکند تا قطعات شخص ثالث (مانند گریپرهای خاص) پیش از نصب فیزیکی، بهصورت مجازی یکپارچه و تست شوند.
در این معماری، RobotStudio زیربنای طراحی مجازی، شبیهسازی و اعتبارسنجی است، در حالی که کنترلکننده ربات OmniCore به عنوان لایه اجرایی در محیط تولید عمل میکند. این ساختار به سیستم اجازه میدهد اشیایی را که «غیرقابل تغذیه» (non-inducible) هستند — مانند محصولات کروی یا استوانهای که با پروفایل پوشاک همخوانی ندارند — شناسایی و رد کند.
این تغییر رویکرد، بار بهینهسازی AI را از دوش مهندس انسانی به دوش خود ماشین میاندازد. با حذف نیاز به حضور متخصصان AI در محل سایت، ABB در واقع در حال تبدیل رباتیکِ مبتنی بر بینایی به یک کالای تجاری (Commoditization) است که استقرار آن برای هر انباری ساده شده است. این رویکرد در راستای کاهش شکافهای مهارتی در عصر اتوماسیون است، مشابه آنچه پیرسون با خرید ورکرا برای تسریع آموزشهای هوش مصنوعی دنبال میکند تا زمان یادگیری ابزارهای جدید را کاهش دهد.
برای اپراتورهای تجاری، این بدان معناست که پیکهای فصلی و کمبود نیروی کار دیگر سقف ظرفیت سورتینگ آنها را تعیین نمیکند. توانایی سازگاری با بستهبندیهای جدید یا تغییر در ترکیب محصولات در عرض چند روز (به جای هفتهها برنامهنویسی مجدد)، یک مزیت چابکی قابل توجه در چرخههای سریع مد (Fast-fashion) ایجاد میکند.
این رونمایی اولین قدم از برنامه بزرگتر Autonomous Versatile Robotics (AVR) است. ABB قصد دارد تا سه ماهه اول ۲۰۲۷، رویکرد AI Robot Trainer را به سایر کاربردهای مبتنی بر بینایی گسترش دهد. برنامه AVR از هوش مصنوعی زاینده (Generative AI) برای ترکیب شش حوزه مهارتی کلیدی استفاده میکند: تعامل انسان و ربات، حسگری و ادراک، هوش و استدلال خودمختار، کنترل حرکت و ایمنی، ناوبری، و در نهایت چنگزنی و مهارتهای حرکتی (Dexterity). این تمرکز بر مهارتهای حرکتی دقیق، مکمل پیشرفتهایی است که در سختافزارهای تخصصی دیده میشود، مانند توزیع گسترده دستهای رباتیک OmniHand 3 Ultra توسط AGILINK برای کاربردهای حساس.
باید رصد کرد که چگونه این مدل بازآموزی چرخه بسته از صنعت پوشاک به مونتاژهای صنعتی پیچیدهتر منتقل میشود؛ جایی که تنوع قطعات به همان اندازه بالاست اما الزامات دقت بسیار سختگیرانهتر است.
گام بعدی شما
- بررسی قابلیتهای همزاد دیجیتال برای کاهش ریسک استقرار سختافزاری در خطوط تولید.
- تحلیل اثر جایگزینی متخصصان AI در محل با سیستمهای بازآموزی خودکار بر هزینههای عملیاتی.
- رصد گسترش برنامه AVR در سال ۲۰۲۷ برای کاربردهای پیچیدهتر صنعتی.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است؛ برای درک لایههای کنترلی این رباتها، به تحلیل ما دربارهی تراشههای پردازشی لبه مراجعه کنید.



گفتگو