یک ربات میکروداک مجازی در چند ساعت یاد گرفت گربه بنگالِ صاحبِ خود را تعقیب کند — مهارتی که تا دیروز هفتهها مهندسی میطلبید. ویل نایت (Will Knight) این آزمایش را با GPT-6 Sol از اوپنایآی (OpenAI) انجام داد و نتیجه را در خبرنامه آزمایشگاه هوش مصنوعی وایرد (Wired) در ۱۱ نوامبر ۲۰۲۶ منتشر کرد.
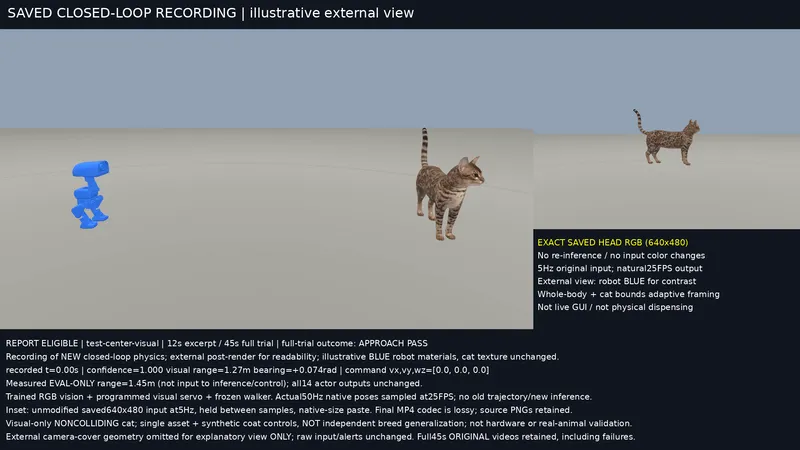
انویدیا (Nvidia) دو ستونِ فنی این پیشرفت را تامین کرده: آیزاک سیم (Isaac Sim) برای شبیهسازی فیزیکی و DGX Spark بهعنوان ایستگاه کار شخصی مجهز به تراشه هوش مصنوعی قدرتمند. نایت همچنین از هرمس (Hermes) — یک تسخیر عاملمحور (agentic harness) از نوس ریسرچ (Nous Research) — برای تدارکِ عامل استفاده کرد. برنامه نهایی این است که ربات فیزیکی میکروداک، ساخته شده توسط پالن رباتیکس (Pollen Robotics) و هاگینگ فیس (Hugging Face)، با خم کردن سر غذا از مخزن چاپشده سهبعدی روی سرش رها کند. این مخزن روی سر ربات سوار است و با حرکت خمکردن سر باز میشود.
جزئیات
در دانشگاه کالیفرنیا، برکلی (UC Berkeley)، استاد کن گولدبرگ (Ken Goldberg) و دانشجویانش آسترا (Astra) — مدل اوپنایآی منتشرشده در سپتامبر ۲۰۲۶ — را با نیوتن (Newton) ابزار انویدیا و یک کلیپ ویدیویی از ربات واقعی آزمایش کردند. در کمتر از یک ساعت آسترا یک شبیهسازی سهبعدی کامل با موقعیت دوربین، نور، پسزمینه و مواد تولید کرد. گولدبرگ به وایرد گفت نتیجه کل آزمایشگاه را به تعجب انداخت. آسترا بخش زیادی از دردسرهای آموزش ربات را خودکار کرد: میتواند آزمایشها را اجرا کند، نتایج را بررسی کند و رژیم آموزش را بدون نظارت مداوم انسان تنظیم نماید.
ربات مجازی نایت بلافاصله همه چیز را یاد نگرفت. وقتی یک جیف (GIF) از موونواک مایکل جکسون به GPT-6 Sol داده شد، ربات تنها یک دویدن معکوس شاد انجام داد. با این حال، ربات یاد گرفت در اتاق راه برود بدون اینکه سرنگون شود. GPT-6 Sol فراتر از نوشتن کد رفت: از آیزاک سیم برای کنترل ربات مجازی استفاده کرد، ویدیوهای عملکرد را مرور کرد و تغییرات در روتین آموزش پیشنهاد داد.
زمینه
این هفته جیم فان (Jim Fan) محقق انویدیا، گولدبرگ و دیگران اسپایر (Aspire) را متنباز کردند — یک چارچوب عاملمحور که به رباتها اجازه میدهد مهارتهای جدید را بهصورت مستقل کشف و به کار گیرند. فان در کنفرانس یادگیری رباتیک (CoRL) در آستین، تگزاس، آسترا را در کنترل بازوی رباتی نمایش داد. بازو با استفاده از رنگ و قلمهای اطراف، نقاشی پل گیتگرد را کامل کرد. در مثال دیگر اسپایر، بازوهای رباتی سعی کردند مکعب روک را حل کنند. سیستم مکعب را برداشت، در زاویه نادرست پیچید، مدتی طولانی استدلال کرد و در نهایت مهارت را یاد گرفت. فان گفت ربات برای مدت بسیار طولانی استدلال میکند تا مهارت را با گذشت زمان بیاموزد. ربات مکعب را برداشت، سعی کرد در زاویه اشتباه بچرخاند، سپس از طریق مسئله کار کرد تا در طول زمان مهارت را یاد بگیرد.
این رویکرد بازتابی از نحوه عملکرد عاملهای نرمافزاری است. مدلهای زبانی بزرگ (Large Language Model) میتوانند مدلهای اقدام بینایی-زبانی (Vision-Language Action Model) را برای کنترل سختافزار فیزیکی فراخوانی کنند، درست طوری که به نرمافزارهای مختلف روی یک کامپیوتر دسترسی دارند. این تغییر مانع ورود به رباتیک را بهشدت پایین میآورد. هابیستها و مهندسان بهزودی ممکن است بتوانند
گام بعدی شما
- اگر به توسعه رباتیک علاقه دارید، کدهای باز اسپایر (Aspire) را روی گیتهاب بررسی کنید و یک شبیهسازی ساده در آیزاک سیم راهاندازی نمایید.
- برای درکِ حلقه استدلال-عمل، ویدیوهای نمایش جیم فان در CoRL را تماشا کنید — الگوهای «استدلال طولانی» را در عمل ببینید.
- هزینه محاسباتی (Inference Cost) اجرای این مدلها روی سختافزار مصرفی را قبل از مقیاسدهی محاسبه کنید؛ DGX Spark نقطه شروع است، نه سقف.
گفتگو