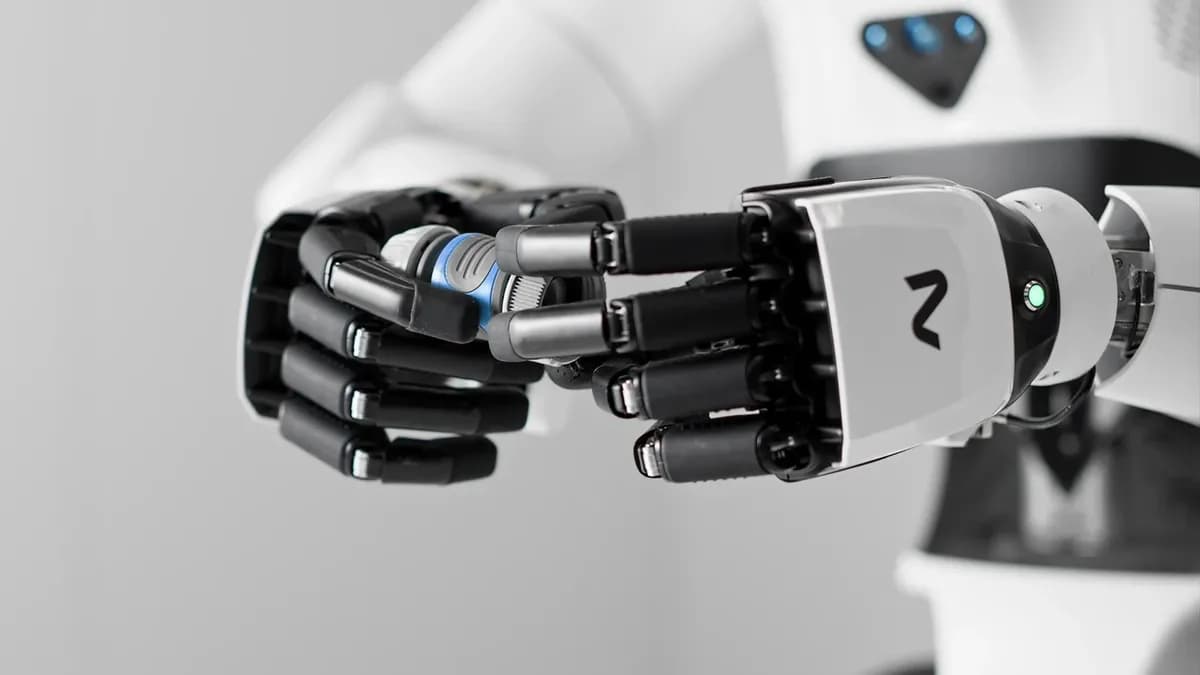
تصور کنید رباتی که نه تنها میبیند، بلکه صدای کلیک شدن یک قطعه را میشنود یا لرزش پیچ شدن یک پیچ را حس میکند تا بفهمد کار درست انجام شده است. در ۱۴ اکتبر ۲۰۲۶، شرکت NEURA Robotics مدل Neuron AI را معرفی کرد؛ یک مدل بنیادی (Foundation Model) — شبیه به یک مغز مرکزی که تمام دانش کلی را دارد و حالا برای کارهای خاص به کار گرفته میشود — که ورودیهای چندحسی را به اقدامات فیزیکی تبدیل میکند. دیوید رگر، بنیانگذار و مدیرعامل این شرکت، در سخنرانی خود از شهر متزینگن آلمان، این مدل را «هوش مصنوعی فیزیکی» (Physical AI) نامید که در آلمان توسعه یافته و برای استفاده در سراسر جهان ساخته شده است.
این تحول در حالی رخ میدهد که صنعت به سمت «هوش مصنوعی فیزیکی» حرکت میکند؛ جایی که مدلها باید از نمایشگرهای دیجیتال خارج شده و وارد دنیای پر هرجومرج و پیچیده کارخانهها و خانهها شوند. این رویکرد یادگیری تعاملی با تلاشهای پیشین برای استفاده از دادههای محیطهای مجازی جهت شکستن محدودیتهای هوش مصنوعی فیزیکی همسو است. همانطور که در تحلیل قبلی ما دربارهی رشد ۷۸ درصدی پذیرش هوش مصنوعی صنعتی که توسط شرکت AVEVA گزارش شده بود اشاره کردیم، تمرکز اکنون از بهینهسازی نرمافزاری به مهارتهای حرکتی و ظرافتهای فیزیکی واقعی ماشینها تغییر یافته است.
به نقل از مستندات شرکت، Neuron AI از معماری PLA (ادراک-زبان-عمل) استفاده میکند. این خط لوله، دادههای چندحسی را به یک نمایش مشترک و همزمان تبدیل میکند تا پیش از فعال شدن یک حرکت خاص، تمام اطلاعات یکپارچه شوند. این سیستم از سه لایه مجزا تشکیل شده است:
- لایه ادراک (Perception Layer): بینایی، لامسه و صدا را پردازش کرده و همزمان وضعیت بدن ربات را رصد میکند و دستورات کاربر را دریافت مینماید.
- مدل زبانی (Language Model): تمام ورودیها را به یک فضای زبانی مشترک میبرد تا بتواند درباره درخواستهای کاربر استدلال کند و منطق عملیاتی را بسازد.
- مدل عمل (Action Model): تصمیمات اتخاذ شده در لایه قبلی را به حرکات فیزیکی ایمن، دقیق و قابل اجرا تبدیل میکند.
طبق اعلام NEURA، دوربینها به تنهایی برای کارهای با دقت بالا کافی نیستند. بینایی میتواند هندسه و رنگ را تشخیص دهد، اما نمیتواند فشار یک گیره هنگام گرفتن جسم یا صدای باز شدن یک قفل را حس کند. Neuron AI با تبدیل لامسه و صوت به جریانهای داده اصلی، این شکاف را پر میکند. این قابلیت به ربات اجازه میدهد اشیایی را که در میدان دید نیستند و پنهان شدهاند بگیرد یا کیفیت یک جوشکاری را صرفاً از روی صدای فرآیند تشخیص دهد.
نکته کلیدی این مدل، معرفی یک تابع حافظه برای مدیریت «پایداری اشیا» (Object Permanence) است. بیشتر مدلهای VLA (بینایی-زبان-عمل) فقط بر اساس فریم فعلی دوربین تصمیم میگیرند و اگر جسمی از دید خارج شود، گویی دیگر وجود ندارد. اما Neuron AI اشیا و نتایج اقدامات خود را حتی وقتی از میدان دید خارج میشوند ردیابی میکند؛ این قابلیت دقیقاً مشابه رشد شناختی است که انسانها در دو سال اول زندگی خود به دست میآورند. شرکت NEURA معماری خود را بهطور خاص برای معرفی این حافظه بازطراحی کرده و آن را روی مجموعهدادههای اختصاصی آموزش داده است.
آموزش این مدل بر سه ستون داده استوار است:
- تعاملات دنیای واقعی: رباتها در محیطهای واقعی و «ژیمنازیومهای NEURA» (NEURA Gyms) وظایف را انجام میدهند تا جریانهای همزمان از دادههای بینایی، لامسه، نیرو، صوت و حرکت تولید کنند.
- تنوع شبیهسازی شده: یک پشته شبیهسازی (Simulation Stack) و ابزار «تقویتکننده دادههای NEURA» (NEURA Data Amplifier)، حجم دادهها را با ایجاد نسخههای شبیهسازی شده از وظایف و محیطهای مختلف گسترش میدهند.
- تخصص انسانی: افرادی که لباسهای مجهز به سنسور (Data Suits) پوشیدهاند، حرکات دقیق و نحوه اجرای وظایف را ضبط کرده و به عنوان نمونههای آموزشی ارائه میدهند.
در حالی که NEURA بر دادههای تخصصی و محیطهای کنترلشده متمرکز است، برخی شرکتها مانند Reka AI استراتژیهای متفاوتی برای حذف دادههای گرانقیمت رباتیک از طریق یادگیری از ویدئوهای وب را دنبال میکنند. این زیربنای مشترک روی پنج مدل مختلف از رباتها با گیرهها و دستهای متفاوت مستقر شده است. این مدلها شامل 4NE-1 Gen 3، 4NE-1 Gen 4، یک نسخه چرخدار از 4NE-1 و دو پلتفرم دو-دستی (Bimanual) دیگر هستند. خانواده گستردهتر رباتهای این شرکت شامل مدلهای MAiRA، MiPA، MAV+ و 4NE1 میشود.
برای تضمین کاربرد صنعتی، Neuron AI به صورت محلی (Locally) روی خود ربات اجرا میشود. این یعنی نیازی به ارسال داده به سرور و بازگشت پاسخ (Round Trips) نیست و تصمیمات در لحظه گرفته میشوند. همچنین این ساختار تضمین میکند که دادههای تولیدی تحت کنترل مشتری باقی بماند؛ موضوعی که برای تولیدکنندگان اروپایی یک الزام حیاتی است. در نتیجه، ربات حتی بدون اتصال به ابر (Cloud) به فعالیت خود ادامه میدهد.
مشتریان میتوانند از طریق پلتفرم Neuraverse تخصصهای خاص خود را به مهارتهای ربات تبدیل کنند. این پلتفرم به شرکتها اجازه میدهد دانش فرآیندی خود را به مهارتهای رباتیک تبدیل کرده و آنها را بهصورت خصوصی نگه دارند یا برای حمایت از اکوسیستم گستردهتر به اشتراک بگذارند. NEURA موفقیت را با معیار «زمان تا مهارت» (Time-to-Skill) میسنجد؛ یعنی سرعت یادگیری یک کار جدید و اجرای قابل اعتماد آن توسط ربات. کوتاه کردن این زمان برای گسترش هوش مصنوعی فیزیکی در فرآیندهای بیشتر، ضروری است.
توسعه این مدل بهطور کامل در داخل سایت متزینگن آلمان و با بهرهگیری از زیرساختهای صنعتی پیچیده و تخصصهای ویژه آلمان صورت گرفته است. مشارکتهای دادهای با شرکتهای صنعتی بزرگی مانند Schaeffler و Bosch در کنار آموزشهای انجام شده در ژیمنازیومهای NEURA، به تکامل این مدل کمک کرده است.
از ۲۰ تا ۲۲ اکتبر ۲۰۲۶، شرکت NEURA این قابلیتها را در رویداد NVIDIA GTC برلین در Station-Berlin (تالار ۳، غرفه ۳۰۳۱) به نمایش میگذارد. ربات انساننمای 4NE1 (که نامش به معنای «برای هر کسی» است)، یک توالی ۱۱ دقیقهای از شستشوی لباسها را اجرا خواهد کرد؛ این فرآیند شامل تفکیک لباسها، بارگذاری ماشین لباسشویی، بستن و باز کردن درب، تخلیه لباسها و انتقال آنها به خشککن، بدون هیچ دخالت انسانی است. هدف از این تست، نمایش توانایی ربات در حفظ «زمینه» (Context) در یک توالی طولانی از مراحل وابسته به یکدیگر است.
برای یک صاحب کسبوکار، این یعنی تغییر رویکرد از «برنامهنویسی» ربات به «آموزش» دادن به آن. استقرار محلی مدل باعث میشود اتوماسیون مبتنی بر هوش مصنوعی وارد محیطهای امنی شود که دسترسی به ابر در آنها ممنوع است. حالا گلوگاه دیگر سختافزار نیست، بلکه کیفیت دادههای آموزشی است که کاربر نهایی فراهم میکند.
گام بعدی شما
- بررسی قابلیتهای استقرار محلی (Local Deployment) برای کاهش تأخیر در خطوط تولید.
- تحلیل معیار Time-to-Skill برای تخمین بازگشت سرمایه در اتوماسیون رباتیک.
- دنبال کردن نتایج نمایش ربات 4NE1 در GTC برلین برای سنجش پایداری حافظه در کارهای طولانی.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو