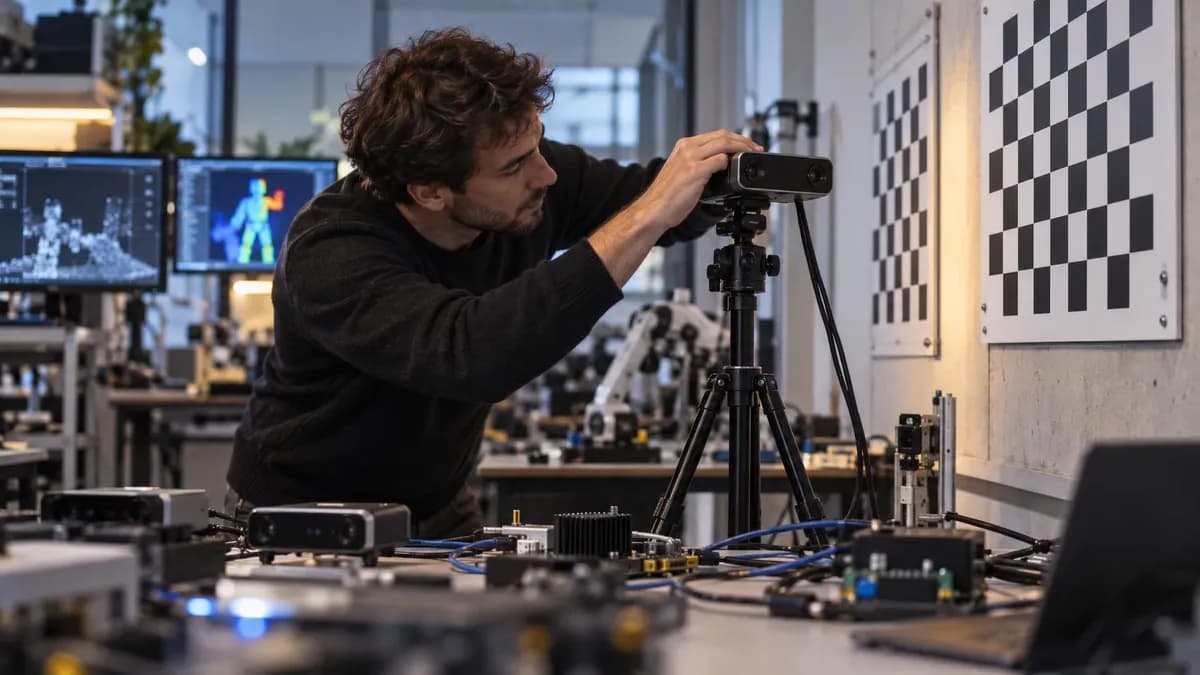
تصور کنید یک بازوی صنعتی در انبار، بهجای اینکه برای هر محیط جدید ساعتها توسط مهندس برنامهنویسی شود، خودش محیط را میشناسد و در میلیثانیهها مسیر بدون تصادف را پیدا میکند. این رویای «رباتهای خودسازگار» با انتشار NVIDIA Isaac ROS 5.0 در ۲۲ سپتامبر ۲۰۲۶ در کنفرانس ROSCon تورنتو، به واقعیت نزدیکتر شد. طبق اعلام انویدیا، این بهروزرسانی رویکرد توسعه رباتیک را از کدنویسی دستی به سمت جریانهای کاری عاملمحور (Agentic) تغییر میدهد. در این مدل، رباتها میتوانند موقعیت اشیا را تا ۵.۵ برابر سریعتر از قبل درک و ردیابی کنند.
زمینه: بنیاد ROS
برای درک این تحول، باید با سیستم عامل ربات (ROS) آشنا شویم؛ یک بنیاد متنباز از Open Robotics که رباتیک مدرن بهشدت به آن وابسته است. ROS ابزارها، کتابخانهها و استانداردهای مشترکی را فراهم میکند که برای ساخت و اتصال برنامههای رباتیک ضروری هستند. برای اکثر توسعهدهندگان، چالش اصلی همواره اصطکاک میان «قصدِ» هوش مصنوعی در سطح بالا و «اجرای» سختافزاری در سطح پایین بوده است.
همانطور که در تحلیلهای قبلی ما دربارهی رایانش لبه اشاره کردیم، هدف انویدیا اکنون پل زدن میان این شکاف است. انویدیا قصد دارد رایانش شتابیافته، مدلهای هوش مصنوعی فیزیکی و کتابخانههای آماده برای تولید خود را در اختیار نزدیک به ۱.۳ میلیون کاربر ROS قرار دهد. Isaac ROS 5.0 بهطور خاص پشتیبانی از پلتفرم ROS Lyrical و اوبونتو ۲۴.۰۴ را معرفی میکند و مسیری روشن برای توسعهدهندگان فراهم میکند تا ضمن پذیرش جدیدترین پلتفرم، بارهای کاری سنگین را شتاب ببخشند.
تصور کنید توسعهدهندهای که دیگر مجبور نیست یک دوربین استریو را بهصورت دستی برای یک محیط خاص در انبار تنظیم کند. در عوض، او یک عامل هوش مصنوعی (AI Agent) را مستقر میکند که سختافزار را میشناسد و مدل ادراک را بهطور خودکار بهینه میکند. این هسته اصلی وعده «مهارتهای عاملمحور» است که در این نسخه معرفی شده است.
مهارتهای عاملمحور و ادراک
نسخه Isaac ROS 5.0 جریانهای کاری بازاستفادهپذیری را معرفی میکند که هم توسعهدهندگان انسانی و هم عاملهای هوش مصنوعی میتوانند برای تکمیل وظایف پیچیده آنها را فعال کنند. انویدیا همچنین مستندات «عامل-آماده» (Agent-ready) ارائه کرده است که به عاملهای هوش مصنوعی اجازه میدهد ابزارهای Isaac ROS را بهتر درک کرده و قصد توسعهدهنده را سریعتر به برنامههای کاربردی تبدیل کنند. این رویکرد با تلاشهای انویدیا برای بهینهسازی ترافیک توکنها در عاملهای کدنویسی همسو است تا تعامل میان مدلهای زبانی و محیطهای عملیاتی سریعتر شود.
افزونههای فنی کلیدی عبارتند از:
- تنظیم دقیق (Fine-tuning) FoundationStereo: مهارتی که به عاملهای هوش مصنوعی اجازه میدهد مدلهای ادراک استریو را با دوربینها، محیطها و کاربردهای رباتیک خاص تطبیق دهند تا دقت بالاتری حاصل شود.
- FoundationPose: یک مدل بنیادی برای تخمین موقعیت و ردیابی اشیا. این مدل اکنون شامل یک کتابخانه استنتاج عامل-آماده است که افزایش سرعت ۵.۵ برابری در ردیابی و جهتیابی را به ارمغان میآورد.
- Pick and Place: یک مهارت مستقل و عامل-آماده که تشخیص، تخمین عمق و خروجی موقعیت را به هم متصل میکند و فراتر از اکوسیستم Isaac ROS نیز قابل استفاده است.
پیشرفت در حافظه ROS Lyrical
یکی از قابلتوجهترین تغییرات معماری، معرفی یک رابط انتقال حافظه بدون وابستگی به فروشنده (Vendor-neutral) برای ROS Lyrical است. این ویژگی که با همکاری «اتحادیه رباتیک متنباز» توسعه یافته و با نام rosidl::buffer شناخته میشود، یک گلوگاه قدیمی در نحوه جابجایی دادهها بین CPU و GPU را حل میکند.
این قابلیت، سنگ بنای ROS Lyrical Luth است؛ آخرین نسخه پشتیبانی بلندمدت (LTS) که در ۲۳ مه ۲۰۲۶ منتشر شد. پیش از این، توسعهدهندگان اغلب مجبور بودند برای هر شتابدهنده یا کتابخانه خاص، انواع پیامهای جدیدی ایجاد کنند. رابط جدید اجازه میدهد انتقال شتابیافته بین حافظه CPU، حافظه GPU یا هر دامنه حافظه دیگری که توسط فروشنده ارائه شده، از طریق یک ترکیب مشترک انجام شود.
طبق اعلام این اتحادیه، این طراحی باعث میشود پیامهای استاندارد ROS، ناشران (Publishers)، مشترکان (Subscribers)، مرزهای گره (Node boundaries) و میانافزارهای ROS در جای خود باقی بمانند. پیادهسازیهای میانافزار میتوانند بکاندهای بافر را به عنوان پلاگین بارگذاری کنند و بستههای تبدیل میتوانند پیامهای ROS را با چارچوبهایی مانند PyTorch یا CV-CUDA تطبیق دهند. اگرچه این انتقال بدون کپی (Zero-copy) به متغیرهایی مانند سازگاری همتا و مکانیابی (Locality) وابسته است، اما مسیری ثابت برای شتابدهی GPU از طریق CUDA فراهم میکند.
مایکل جی. کارول، رهبر پروژه ROS، در پستی در ۲۰ سپتامبر ۲۰۲۶ اشاره کرد که انویدیا با شروع همکاریهای جامعهمحور بهجای اینکه صرفاً پیادهسازی را به اتحادیه واگذار کند، به عنوان یک «الگو» عمل کرده است.
اکوسیستم و استقرار سختافزاری
چندین بازیگر صنعتی در حال حاضر این ابزارها را در سختافزارهای تولیدی خود ادغام میکنند. پروژه AgenticROS، یک پروژه متنباز با حمایت RealSense، ابزار Isaac ROS را به مدلهای باز NVIDIA Nemotron و نقشههای راه (Blueprints) NemoClaw متصل میکند تا تعامل عاملهای هوش مصنوعی را ممکن سازد.
شرکت RealSense در حال بهینه کردن دوربینهای عمق استریو سه-بعدی AI-native خود، از جمله مدل D585 Pro، برای پلتفرم لبه AI یعنی Jetson Thor است. در همین حال، شرکت Intrinsic سازگاری با FoundationPose را در «راهکار tending ماشین باز» خود (بخشی از مجموعه متنباز Intrinsic Core) گنجانده است تا ثبت و ردیابی اشیا بهصورت آماده (Out-of-the-box) انجام شود.
در محیطهای صنعتی، شرکت Magna از این پلتفرم برای جمعآوری دادههای همگامسازی شده و استقرار مدل Isaac GR00T، همراه با تستهای سختافزار-در-حلقه (HIL) در Isaac Sim استفاده میکند. این رویکرد یادآور همکاریهای مشابهی است که در آن شرکتهای Palladyne و FANUC هوش مصنوعی فیزیکی را با رباتهای صنعتی تطبیق دادند تا انعطافپذیری خطوط تولید افزایش یابد. شرکت Ekumen (از شرکتهای Grid Dynamics) گزارش داده است که استفاده از isaacroscumotion روی GPU به یک بازوی انبار اجازه میدهد مسیرهای بدون تصادف را تنها در ۲ تا ۵ میلیثانیه نقشهبرداری کند.
سایر استقرارهای قابل توجه عبارتند از:
- Mentee Robotics: استفاده از Isaac ROS به عنوان ستون فقرات هوش مصنوعی برای ربات انساننمای MenteeBot در پلتفرمهای Jetson Orin و Jetson Thor.
- Universal Robots: ادغام ابزارها در SDK شتابدهنده AI برای کمک به یکپارچهسازان جهت استقرار ادراک و حرکت بدون نیاز به ساخت نرمافزار از صفر. این یکپارچگی در راستای توسعه پلتفرم Gen 7 است که هدف آن انتقال هوش مصنوعی فیزیکی از محیطهای شبیهسازی شده به خط تولید واقعی است.
- ROBOTIS: بهکارگیری ادراک شتابیافته با GPU در ربات AI Worker برای برداشتن، قرار دادن و تراز کردن اشیا با هدایت بینایی.
- FieldAI: اجرای مدلهای بنیادی رباتیک بهطور کامل روی ربات از طریق دستگاههای Jetson برای حذف وابستگی به ابر.
- Seeed Studio: ترکیب Isaac ROS با بازوی reBot برای درک فضایی و برنامهریزی حرکت روی Jetson Thor.
- Flexiv: ادغام Isaac ROS با ربات تطبیقی Rizon 4 و انتقال از تست در Isaac Sim به استقرار فیزیکی.
- Noble Machines: استفاده از Jetson برای شتاب بخشیدن به توسعه رباتهای صنعتی چندمنظوره.
ابزارهای پشتیبان نیز شامل Foxglove برای بصریسازی و عیبیابی برنامههای زنده، Pixi از Prefix.dev برای محیطهای توسعه بازتولیدپذیر، و Ouster است که دوربینهای Stereolabs ZED را برای نقشهبرداری و ناوبری در لحظه ادغام میکند.
تحلیل: چرخش به سمت هوش مصنوعی فیزیکی
این انتشار نشاندهنده حرکتی از «رباتیک به مثابه برنامهنویسی» به سمت «رباتیک به مثابه ارکستراسیون» است. انویدیا با ایجاد مستندات و مهارتهای عامل-آماده، قابلیتهای فیزیکی ربات را به مجموعهای از APIها تبدیل کرده است که یک مدل زبانی بزرگ (LLM) یا یک عامل میتواند آنها را فراخوانی کند.
برای یک مالک کسبوکار، این امر تعداد مهندسان متخصص مورد نیاز برای استقرار ناوگانی از رباتها را کاهش میدهد. توانایی تنظیم دقیق مدلهای ادراک از طریق یک عامل، بهجای نیاز به یک مهندس بینایی ماشین در سطح PhD، سد ورود به اتوماسیون صنعتی را پایین میآورد. این رویکرد توسط گزینههای رایانشی مقیاسپذیر، از Jetson Orin Nano در سطح ورودی تا دستگاههای با کارایی بالای Jetson Thor، پشتیبانی میشود.
گام بعدی شما
- توسعهدهندگان اکنون میتوانند به مستندات رایگان و متنباز در گیتهاب دسترسی داشته باشند تا پیادهسازی این جریانهای کاری عاملمحور را آغاز کنند.
- جلسات دوهفته یکبار گروه کاری اتحادیه رباتیک متنباز را دنبال کنید، جایی که توسعهدهندگان برای ساخت بکاندهای بافر سازگار و به اشتراکگذاری آنها تحت مجوزهای متنباز دعوت شدهاند.
- قابلیتهای Jetson Thor را برای اجرای مدلهای بنیادی بهصورت محلی (On-device) ارزیابی کنید.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو