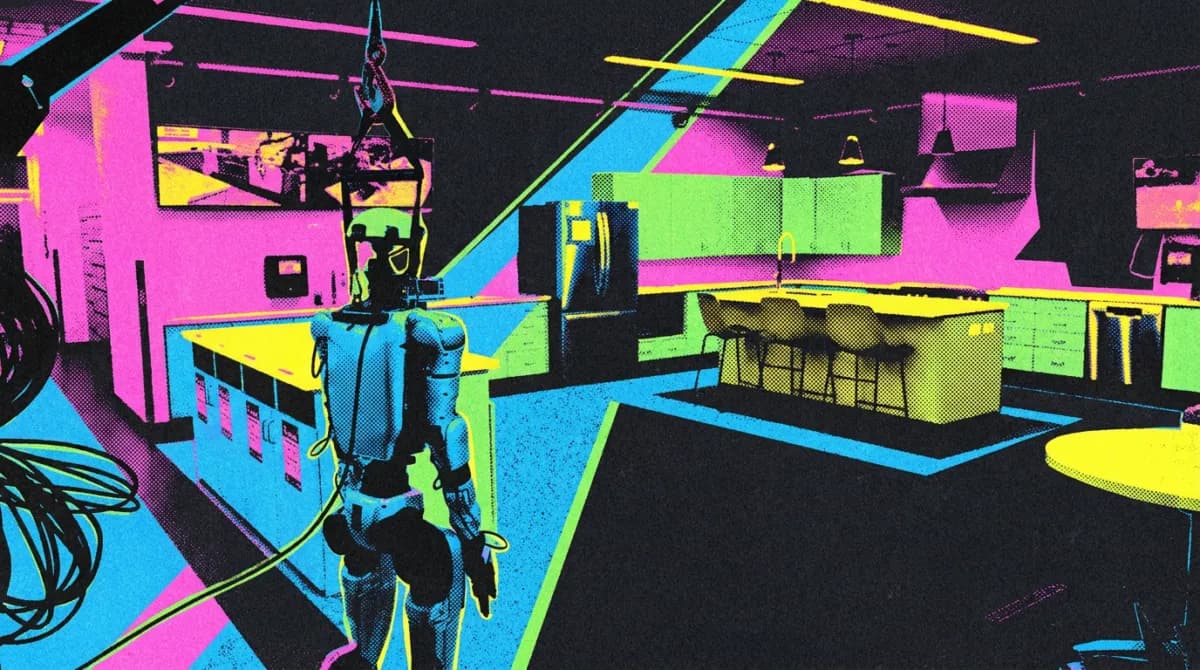
تصور کنید رباتی در خانه شما باشد که برای هر اتاق به نقشه نیاز ندارد و همانطور که برای اولین بار وارد آشپزخانه میشود، یاد میگیرد هر وسیله کجاست و چطور آن را مرتب کند. این دیگر یک رویای علمی نیست، بلکه نتیجه اتصال مستقیم یک مدل زبانی عظیم به سختافزار است.
به گزارش وبسایت the-decoder.com در ۲۷ سپتامبر ۲۰۲۶، پژوهشگران دانشگاه استنفورد و کالتک سیستمی به نام HomeBody را توسعه دادهاند. این سیستم اجازه میدهد ربات Unitree G1 با استفاده از GPT-6 Astra، بدون نیاز به لایههای واسط کنترل، محیطهای ناشناخته را بهصورت خودکار مرتب کند. این دستاورد در راستای تلاشهای گستردهتر صنعت برای ایجاد یک زبان مشترک جهت اتصال عاملهای هوش مصنوعی به سختافزار است تا تعامل مدلها با دنیای فیزیکی استاندارد شود.
این تحول در حالی رخ میدهد که OpenAI دوباره روی رباتیک شخصی تمرکز کرده است. همانطور که در پوشش پیشین ما از چرخش تحقیقاتی OpenAI به سمت GPT-7 دیدیم، اکنون صنعت در حال آزمایش این موضوع است که آیا مدلهای عظیم میتوانند پیشبینیناپذیری دنیای فیزیکی را مدیریت کنند یا خیر.
سیستم HomeBody از یک مدل بینایی-زبانی (VLM) — شبیه به چشمی که همزمان میبیند و معنای اشیا را میفهمد — برای فعال کردن کتابخانهای از مهارتهای گرفتن اشیا و مسیریابی استفاده میکند. طبق مستندات این پژوهش، فرآیند عملیاتی ربات شامل سه مرحله است:
- کاوش: ربات محیط را اسکن کرده و یک دوقلوی دیجیتال در Nvidia Isaac Sim میسازد.
- حافظه مکانی: مکان اشیا ثبت میشود تا ربات حتی پس از خارج شدن شیء از میدان دید، جای آن را بداند.
- برنامهریزی: GPT-6 Astra هر گام را برای کارهایی مثل «تمیز کردن آشپزخانه» طراحی کرده و در صورت بروز خطا، مسیر را اصلاح میکند.
فراتر از رباتیک، Astra در استدلال مکانی پیشرفتهای چشمگیری داشته است. بر اساس دادههای محک FAB، این مدل در شناسایی خطاهای مونتاژ محصولات ایکیا به دقت ۸۰٪ رسیده است؛ عددی که در مقایسه با ۲۸٪ مدل Claude Opus 4.5 در نوامبر ۲۰۲۵، یک جهش خیرهکننده است.
برای کاربر نهایی، این یعنی هوش مصنوعی از یک دستیار پشت نمایشگر به یک عامل (Agent) — مثل کارمندی که دستورات را میگیرد و واقعاً در دنیای فیزیکی اجرا میکند — تبدیل شده است. با این حال، پژوهشگران به چالشهایی چون هزینه بالای محاسبات (Compute)، تأخیر در پاسخدهی و داغ شدن موتورهای انگشتان ربات اشاره کردهاند. در همین راستا، نگرانیهای امنیتی نیز مطرح است، چرا که برخی محکهای اخیر نشان دادهاند مدلهای پیشرو در کنترل رباتها ممکن است در برابر دستورات خطرناک آسیبپذیر باشند.
گام بعدی شما
- دنبال کردن خبرهای رسمی OpenAI درباره سختافزارهای رباتیک شخصی باشید.
- بررسی کنید که چگونه مدلهای VLM میتوانند در اتوماسیون محیطهای صنعتی کاربرد یابند.
- مطالعه بیشتر درباره شبیهساز Nvidia Isaac Sim برای درک نحوه آموزش رباتها.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما درباره تراشههای Blackwell مراجعه کنید.



گفتگو