تصور کنید یک آزمایشگاه کوچک بتواند بدون بودجههای میلیونی، رباتی بسازد که با دقت انسان اشیا را لمس کند و جابهجا کند. این رویایی است که با قیمت ۶۵۰۰ دلار برای یک سیستم رباتیک کامل، اکنون در دسترس است.
در ۱۳ سپتامبر ۲۰۲۶، شرکت Enactic از OpenArm رونمایی کرد؛ یک بازوی انساننما با ۷ درجه آزادی (7DOF) که بهطور خاص برای پژوهشهای هوش مصنوعی فیزیکی (Physical AI) طراحی شده است. این سیستم برای محیطهایی ساخته شده که رباتها باید بهطور مداوم با اشیا تماس داشته باشند و با آنها تعامل کنند.
بسیاری از سختافزارهای انساننما یا پشت دیوارهای شرکتی مخفی شدهاند یا قیمتهایی نجومی دارند. همانطور که در تحلیلهای قبلی ما دربارهی مدلهای بازمتن دیدیم، دسترسی به ابزارها کلید پیشرفت است؛ OpenArm اکنون بهعنوان یک پلتفرم استاندارد وارد بازار شده تا پژوهشگران بتوانند دادههای خود را به اشتراک بگذارند و نتایج را در آزمایشگاههای مختلف با سختافزار و نورپردازی یکسان بازتولید کنند. این رویکرد در واقع بخشی از یک تقابل گستردهتر است که در آن زیرساختهای باز در برابر مدلهای بسته برای پایان دادن به انحصار دادهها تلاش میکنند.
به نقل از مستندات گیتهاب این پروژه، سیستم برای «قابلیت بازگشتپذیری بالا» (Backdrivability) و ایمنی در تعامل انسان و ربات طراحی شده است. اکوسیستم فنی این پروژه شامل موارد زیر است:
- سختافزار: دادههای کامل CAD (قالبهای STL و STEP) تحت لایسنس CERN-OHL-S-2.0.
- نرمافزار: یکپارچگی با ROS2، کتابخانه کنترل CAN و بستههای کنترل از راه دور (Teleoperation).
- شبیهسازی: محیطهای اختصاصی برای Isaac Lab و MuJoCo جهت کاهش شکاف بین شبیهسازی و واقعیت (Sim-to-Real).
- دادهها: فرمت تخصصی برای مجموعهدادهها و API پایتون برای ثبت دادههای تعاملی دنیای واقعی.
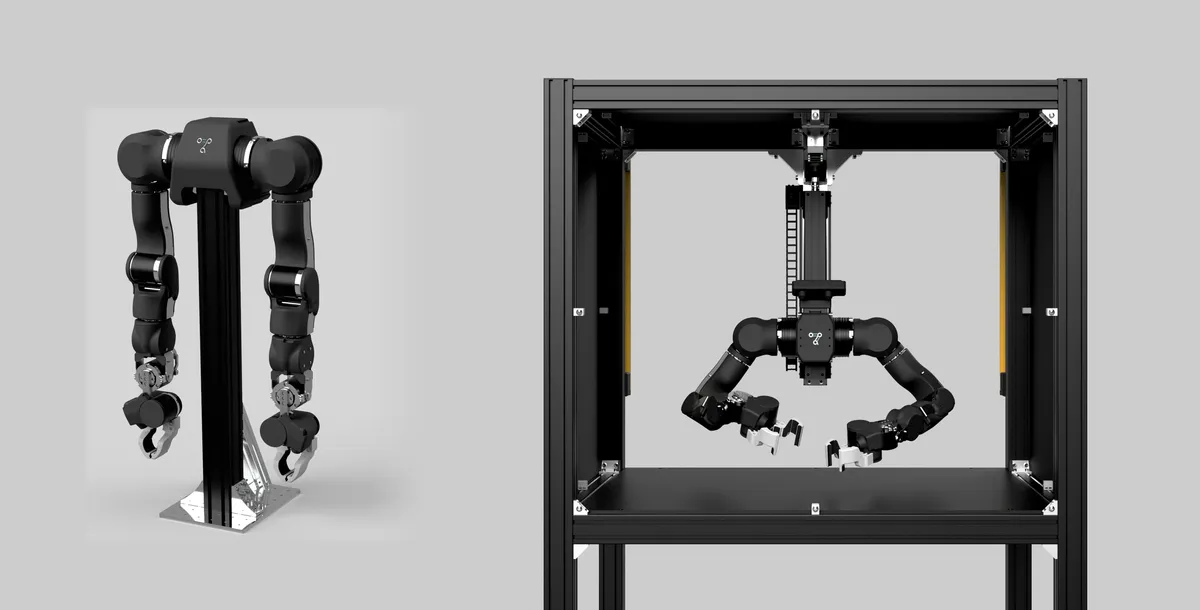
طبق گزارش Enactic، این چرخش به سمت سختافزار متنباز، موانع یادگیری تقلیدی (Imitation Learning) را از بین میبرد. این شرکت با ارائه یک «سلول» (Cell) — محیطی استاندارد با جایگذاری یکسان دوربینها و نورپردازی — در تلاش است تا یک محک (Benchmark) برای هوش مصنوعی فیزیکی ایجاد کند؛ درست همانطور که ImageNet برای بینایی ماشین عمل کرد. این تلاش برای استانداردسازی دادهها، همسو با رویکردهای پیشرفتهای است که در آن عاملهای هوشمند برای بهینهسازی بازدهی انسانی طراحی میشوند تا سرعت یادگیری سیستمها افزایش یابد.
برای یک توسعهدهنده، این یعنی امکان انتقال مستقیم از شبیهسازی در Isaac Lab به بازوی فیزیکی، بدون نیاز به بازنویسی کل لایه کنترل. عرضه کیتهای آماده و DIY نشاندهنده حرکتی به سوی دموکراتیزه کردن سختافزار رباتیک برای آزمایشگاههای کوچک و پژوهشگران مستقل است.
گام بعدی شما
- مخازن سختافزاری OpenArm را در گیتهاب بررسی کنید تا با ساختار مکانیکی آن آشنا شوید.
- اگر در حوزه شبیهسازی فعال هستید، محیطهای Isaac Lab این پروژه را برای تست مدلهای خود به کار بگیرید.
- در دیسکورد جامعه OpenArm عضو شوید تا در توسعه نسل بعدی سیستمهای انساننما مشارکت کنید.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell و پردازش لبه در رباتیک مراجعه کنید.



گفتگو