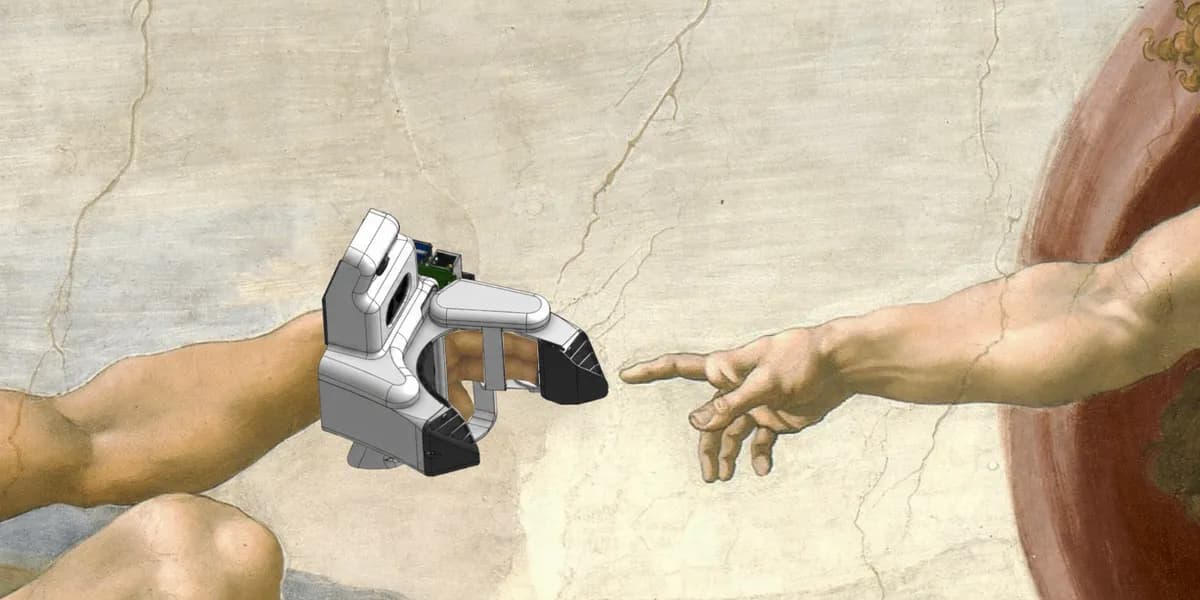
یک دست انسان، یک دوربین ارزانقیمت و یک گیره ساده اکنون میتوانند جایگزین آزمایشگاههای چند میلیون دلاری رباتیک شوند. شرکت Pollen Robotics با معرفی Grabette، سیستمی کمهزینه و متنباز را ارائه داده است که دادههای دستورزی رباتها را بهگونهای ضبط میکند که بلافاصله برای آموزش هوش مصنوعی آماده باشند.
صنعت یادگیری رباتها در حال حاضر با یک مشکل بزرگ در عرضه دادهها دستوپنجه نرم میکند. گلوگاه فعلی، معماری مدلها نیست؛ ما همین حالا مدلهای توانمند و پیچیدهای بر پایه ترنسفورمر (VLAهای مبتنی بر ترنسفورمر)، سیاستهای انتشار (Diffusion) و تطبیق جریان (Flow-matching) و حتی مدلهای جهان (World Models) را در اختیار داریم و پردازندههای گرافیکی (GPU) لازم برای آموزش آنها نیز در دسترس است. مشکل اصلی، نبود دادههای متنوع، حجیم و واقعی از دستورزی اشیا در محیطهای مختلف است. روشهای سنتی تلهاپراسیون (Teleoperation) — که در آن اپراتور باید ربات را از راه دور کنترل کند — کند و گران هستند. این روش نیازمند وجود یک ربات فیزیکی در لحظه ضبط است و برای کاربر بسیار خستهکننده است؛ همچنین چالشهای سختافزاری و لجستیکی قابل توجهی دارد که مقیاسپذیری آنها را در محیطهای متنوع دشوار میکند.
همانطور که در تحلیلهای پیشین ما دربارهی چالشهای داده در مدلهای فیزیکی اشاره کردیم، جمعآوری دادههای باکیفیت سختترین بخش این مسیر است. Grabette این گره را با اجازه دادن به کاربران برای ضبط نمایشها در «محیط واقعی» (In the wild) با استفاده از یک دستگاه دستی باز میکند. این رویکرد مستقیماً از رابط جامع دستورزی (UMI) دانشگاه استنفورد الهام گرفته است که از یک گیره دستی و دوربین چشمماهی برای بازیابی مسیرها از طریق SLAM و آموزش سیاستهای بصری-حرکتی (Visuomotor Policies) استفاده میکرد. در حالی که ابزارهای بسته و تجاری دیگری نیز وجود دارند — مانند گیره MEgo از شرکت Agibot، گیره DAS از Genrobot و دستکش ضبط مهارت Sunday Robotics — اما Grabette قصد دارد با بهرهگیری از یک اکوسیستم باز، مانع ورود را از نقطه «من یک تسک دارم» تا «من یک مدل آموزشدیده دارم» به حداقل برساند.
سختافزار Grabette
این دستگاه بهگونهای طراحی شده است که به صورت یک ابزار در میز کار (Workbench-buildable) قابل ساخت باشد. Grabette شامل یک گیره دستی است که با تمام تجهیزات لازم برای بازسازی یک نمایش دستورزی تجهیز شده است. این سیستم از دو دوربین استفاده میکند که هر کدام نقش مشخص و هدفمندی دارند:
- دوربین چشمماهی عریض: یک لنز ارزانقیمت که دیدی غنی از زمینه (Context) و مشابه دوربینهای مچی رباتها فراهم میکند تا سیاست یادگیری (Policy) دید لازم برای درک محیط را داشته باشد.
- دوربین RGBD: یک دوربین عمق OAK-D آماده (Off-the-shelf) که وظیفه اصلی و دشوار ردیابی دقیق ۶ درجه آزادی (6-DoF) را بر عهده دارد. این تمرکز بر استفاده از دوربینهای تکگانه برای درک محیط، یادآور پیشرفتهای اخیر در مدلهایی است که دقت ناوبری رباتها را تنها با یک دوربین RGB ارتقا دادهاند.

این دستگاه همچنین با یک Raspberry Pi، یک دوربین استاندارد Pi و انکودرهای مغناطیسی ادغام شده است. بر اساس مستندات فنی و لیست قطعات، کل هزینه مواد اولیه (BOM) برای ساخت دستگاه دستی Grabette تقریباً ۴۹۰ یورو است.
برای تکمیل این چرخه و بستن حلقه بازخورد، Pollen Robotics ابزار Gripette را نیز معرفی کرد. Gripette در واقع همزاد رباتیکِ گیره دستی است؛ این ابزار یک گیره موتوردار است (که از دو سرووموتور استفاده میکند) و هزینه ساخت آن حدود ۱۲۰ یورو است. Gripette به یک بازوی رباتیک واقعی یا شبیهسازی شده اجازه میدهد تا حرکاتی را که از طریق نمایشهای ضبطشده با Grabette یاد گرفته است، به طور دقیق اجرا کند.

خط لوله داده و اکوسیستم
Grabette در دل یک اکوسیستم مدرن و باز ساخته شده است: از LeRobot برای مدیریت مجموعهدادهها، Hugging Face Hub برای اشتراکگذاری و یک خط لوله پردازش استفاده میکند که از طریق مرورگر قابل دسترسی است و هیچ نیازی به نصب نرمافزار روی سیستم کاربر ندارد. این سیستم بهطور ذاتی «ربات-ناشناس» (Robot-agnostic) است؛ به این معنا که هیچ بخشی از فرآیند ضبط یا فرمت دادهها، وابسته به مدل خاصی از بازوی رباتیک نیست. نمایشها به صورت ژستهای دکارتی ۶ درجه آزادی (6-DoF) محلی دوربین بههمراه وضعیت گیره ذخیره میشوند.


فرآیند ضبط و پردازش در دو مرحله ساده و بهینه شده رخ میدهد:
۱. ضبط
- کاربر دکمهای را روی دستگاه که توسط Raspberry Pi تغذیه میشود فشار میدهد.
- سیستم بهطور همزمان دادههای دوربین مشاهده، دوربین ردیابی (شامل رنگ، عمق و IMU) و مقادیر مفصل انکودر گیره را ضبط میکند.
- یک ساعت مشترک (Shared Clock) برای همزمانی دقیق تمام این جریانهای دادهای به کار گرفته شده است.
- با فشار دوباره دکمه، اپیزود متوقف شده و دادهها بهصورت محلی روی Raspberry Pi ذخیره میشوند.
۲. پردازش
- کاربر داشبورد Grabette را در مرورگر باز کرده و اپیزودهای مورد نظر خود را انتخاب میکند.
- اپیزودها به Hugging Face Hub آپلود میشوند.
- فضای
grabette-slamبا استفاده از کتابخانه RTAB-MAP عملیات SLAM را انجام میدهد تا تأیید کند مسیر حرکت صحیح است و هیچ پرش یا از دست دادن ردیابی (Tracking loss) در آن رخ نداده است. - در نهایت، اپیزودها به فرمت LeRobot تبدیل شده و به عنوان یک مجموعه داده جدید آپلود میشوند که میتوان آنها را از طریق بصریساز (Visualizer) LeRobot مشاهده کرد.

این گردشکار، حرکت خام انسانی را به یک مجموعه داده استاندارد LeRobot تبدیل میکند و آنها را با هر متدی که این مجموعهدادهها را مصرف میکند، سازگار میسازد.

اثبات مفهوم (PoC) پایان-به-پایان
برای اثبات اینکه این سیستم واقعاً کار میکند، Pollen Robotics یک چرخه کامل را نمایش داد تا ثابت کند این عرضه، تنها یک محصول نیست، بلکه یک سیستم فعالکننده برای ضبط دادههاست. آنها از ۲۰۰ نمایش ضبطشده برای آموزش یک سیاست (Policy) با استفاده از استک LeRobot استفاده کردند.
جزئیات فنی این پیادهسازی شامل موارد زیر بود:
- نوع سیاست: سیاست انتشار (Diffusion Policy).
- معماری: رمزگذار ResNet18 به همراه SpatialSoftmax.
- زمانبند: DDIM scheduler.
- اقدامات (Actions): اقدامات چرخشی ۶-بعدی (6-D rotation actions).
- سختافزار: کل این سیاست به گونهای است که روی یک تک GPU مصرفی (Consumer GPU) جای میگیرد.

این مدل آموزشدیده سپس روی یک بازوی ۷ درجه آزادی OpenArm مجهز به گیره Gripette ارزیابی شد. بازو از طریق یک API مبتنی بر gRPC هدایت میشد و توانست با موفقیت تسکهای دستورزی یادگرفته را اجرا کند. این رویکردی است که در کنار تلاشهای شرکتهایی مانند Flexion Robotics برای آموزش رباتهای انساننما در محیطهای اداری، مسیر عملیاتیسازی رباتها را هموارتر میکند.

جامعه و آینده
این تغییر رویکرد، جمعآوری دادههای رباتیک را دموکراتیزه میکند. با حذف نیاز به داشتن یک آزمایشگاه تجهیز شده یا یک سیستم پیچیده تلهاپراسیون، هر علاقهمند یا پژوهشگری میتواند در ایجاد یک کتابخانه متنوع و متنباز از دستورزیها مشارکت کند. از آنجا که سختافزار این پروژه متنباز است — و فایلهای CAD و تولیدی در مخزن (Repository) موجود است — هر کسی میتواند قطعات را آنلاین سفارش داده و دستگاه خود را بسازد.
برای خواننده، این بدان معناست که مانع ورود به دنیای هوش مصنوعی رباتیک از «داشتن یک ربات گرانقیمت» به «داشتن یک چاپگر سهبعدی و یک Raspberry Pi» تغییر یافته است. هدف این است که یک مجموعه داده بزرگ و مشارکتی ایجاد شود که هیچ آزمایشگاه واحدی به تنهایی قادر به ساخت آن نباشد.
در نگاه به آینده، Grabette به تکامل خود ادامه خواهد داد. Pollen Robotics در حال حاضر در حال توسعه Casquette است؛ یک دستگاه POV نصبشونده روی سر که طراحی شده تا با فراهم کردن قابلیتهای ضبط از دید اول-شخص (Egocentric capture)، مکمل Grabette باشد. هدف فوری برای جامعه کاربران این است که ضبط و اشتراکگذاری تسکها در Hub را آغاز کنند تا یادگیری رباتها دیگر پشت سدهای سختافزارهای گرانقیمت محبوس نباشد. در واقع، این تلاش برای کاهش هزینه داده، با چشماندازهای وسیعتری نظیر مدل Cosmos 3 Edge انویدیا برای پیشبینی اقدامات فیزیکی همسو است تا هوش مصنوعی رباتیک از محیطهای آزمایشگاهی به دنیای واقعی منتقل شود.
گام بعدی شما
- اگر به رباتیک علاقه دارید، فایلهای CAD مخزن Grabette را بررسی کنید و با چاپگر سهبعدی خود اولین نمونه را بسازید.
- مجموعهدادههای منتشر شده در Hugging Face Hub را برای تست مدلهای Diffusion خود بررسی کنید.
- برای درک بهتر نحوه تبدیل تصویر به حرکت، مستندات کتابخانه RTAB-MAP را مطالعه کنید.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell مراجعه کنید.



گفتگو