پرش به محتوای اصلی

موضوع

عامل‌محور

Autonomous agents, tool use, planning, multi-step workflows

۷٬۳۳۲ مقاله منتشر شده

آموزش کاربردی

الگوی عامل‌های محدود: راهکار جلوگیری از تغییرات بازگشتی در مدل‌های محلی

مهندسی عامل‌های خودمختار نیازمند تغییر نگاه از مدل زبانی به‌عنوان ارکستراتور به یک جزء سیستمی است. پیاده‌سازی نقطهٔ اجرای سیاست (PEP) و محیط‌های ایزوله (Sandboxing) مانع از توهم…

۱۶ دقیقه خواندن۲
آموزش کاربردی

چرا مخازن گیت برای توسعهٔ عامل‌های هوشمند محدودکننده هستند؟

ابزار APX مرز تعریف پروژه را از کد به «کار مشترک» تغییر داد. این رویکرد اجازه می‌دهد کارهای غیرفنی مثل برنامه‌ریزی خانگی یا گزارش‌های پژوهشی بدون نیاز به زیرساخت‌های برنامه‌نویسی،…

۳ دقیقه خواندن۱
آموزش کاربردی

الگوی n8n: حذف قدرت تصمیم‌گیری از هوش مصنوعی برای جلوگیری از کلاهبرداری مالی

یک گردش‌کار جدید در n8n با تفکیک استخراج داده توسط Claude از فرآیند تأیید پرداخت، ریسک توهمات مدل‌های زبانی را حذف می‌کند. در این سیستم، منطق سخت‌افزاری (Hard-coded) جایگزین…

۵ دقیقه خواندن
آموزش کاربردی

۱۸ اصل مهندسی برای تبدیل اتوماسیون‌های n8n به سیستم‌های پایدار

ساخت اتوماسیون‌های آماده برای محیط عملیاتی نیازمند نگاه به گردش‌کارها به عنوان سیستم‌های نرم‌افزاری کوچک است، نه صرفاً اتصال چند گره. این راهنما ۱۸ اصل مهندسی برای مدیریت خطاهای…

۱۰ دقیقه خواندن
آموزش کاربردی

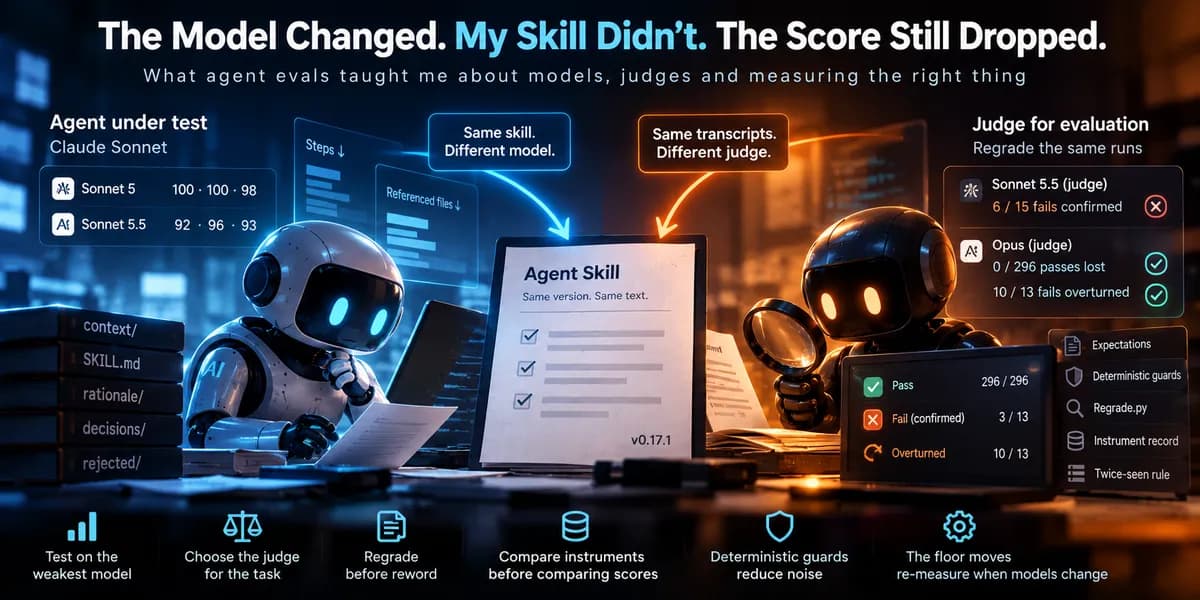
«تغییر خط‌کش ارزیابی»؛ علت اصلی نوسان امتیازات مدل‌های هوشمند

بررسی‌های جدید نشان می‌دهد کاهش نمرات ارزیابی عامل‌های AI لزوماً به معنای افت مهارت آن‌ها نیست، بلکه اغلب ناشی از تغییر در «خط‌کش» یا همان مدل داور است. نویسنده پیشنهاد می‌کند…

۸ دقیقه خواندن۱
آموزش کاربردی

«اسکیما بیانگر قصد است، نه امنیت»؛ توهمِ حاکمیت در عامل‌های AI

یک اسکیمای معتبر تنها بیانگر قصد است و نمی‌تواند مانع از اجرای اقدامات غیرمجاز توسط عامل‌های هوش مصنوعی شود. حاکمیت واقعی نیازمند گیت‌های اجرایی در مسیر عملیات است، نه صرفاً…

۵ دقیقه خواندن
آموزش کاربردی

پروژه YourHand کنترل هم‌زمان چندین رایانه ویندوزی را به چت‌های هوش مصنوعی آورد

پروژه متن‌باز YourHand امکان مدیریت هم‌زمان چندین سیستم ویندوزی را از طریق یک گفتگوی واحد با هوش مصنوعی فراهم می‌کند. این ابزار با عبور از محدودیت‌های مرورگر، لایه‌ای برای کنترل…

۵ دقیقه خواندن
آموزش کاربردی

دانشگاه استنفورد: دست‌یابی به نرخ موفقیت ۹۸.۶ درسی در جابه‌جایی اشیا

پژوهشگران استنفورد با معرفی OpenWAM، امکان جداسازی پیش‌بینی بصری از اجرای عملیات را در ربات‌ها فراهم کردند. این سیستم با استفاده از داده‌های ضدواقعی، اجازه می‌دهد مدل‌های کنترلی…

۹ دقیقه خواندن۲