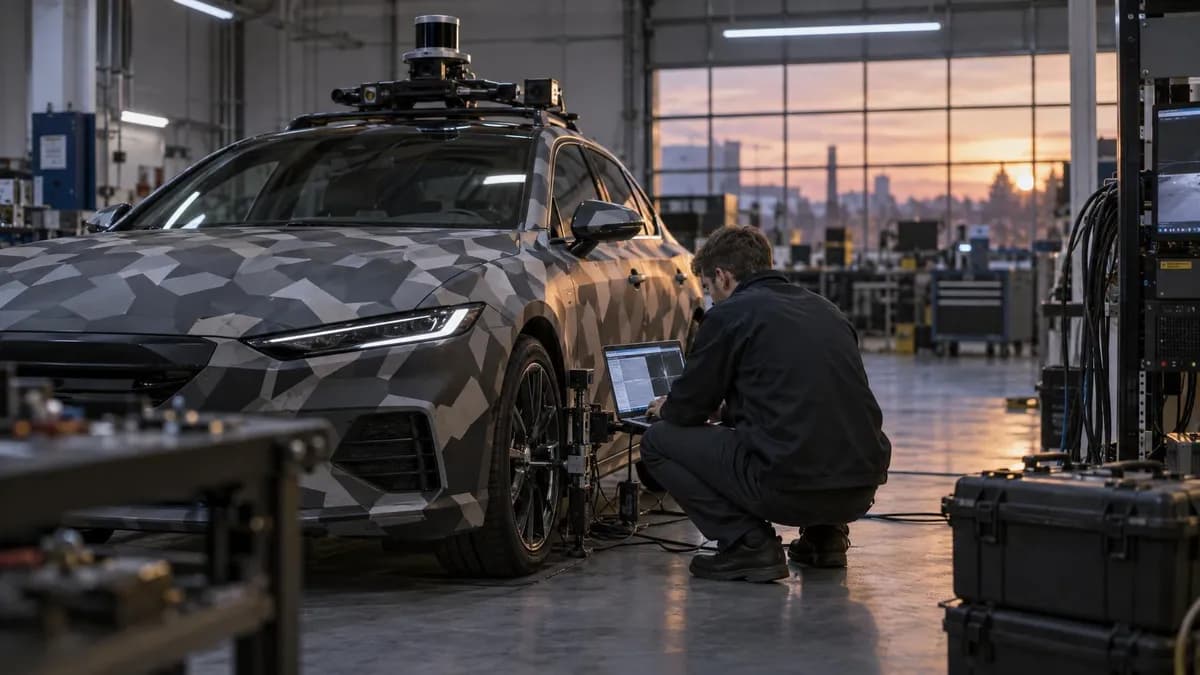
تصور کنید خودروی شما بهجای دنبال کردن یک نقشه دیجیتالِ خشک، مثل یک راننده انسانی محیط را میبیند، تحلیل میکند و تصمیم میگیرد. این همان تغییری است که مرسدس بنز با ادغام Wayve AI Driver در ناوگان آینده خود دنبال میکند تا کمکراننده پیشرفتهای را برای رانندگی نقطه-به-نقطه در محیطهای شهری و بزرگراهی فراهم کند.
طبق اعلام رسمی، دو شرکت در ۲۲ سپتامبر ۲۰۲۶ قراردادی قطعی برای تولید امضا کردند تا سیستمهای کمکراننده پیشرفتهای را عرضه کنند که انتظار میرود طی دو سال آینده به دست مشتریان برسد. این اقدام نشاندهنده چرخش صنعت از سیستمهای صلب و وابسته به نقشه است که یک دهه پیشرفت خودرانها را کند کرده بود. در حالی که فناوریهای سنتی به محیطهای پیشنقشهبرداریشده و گرانقیمت نیاز دارند، Wayve از رویکرد «هوش تجسمیافته» (Embodied Intelligence) استفاده میکند؛ یعنی خودرویی که یاد میگیرد با مشاهده و استدلال در شهر حرکت کند، بسیار شبیه به همان روشی که یک راننده انسانی عمل میکند، نه با دنبال کردن یک طرح دیجیتال یا بلوپرینت.
همانطور که در تحلیلهای قبلی ما دربارهی امنیت مدلهای بنیادی اشاره کردیم، انتقال از قوانین سختگیرانه به مدلهای استدلالی، ریسکهای جدیدی را به همراه دارد اما مقیاسپذیری را بهشدت افزایش میدهد.
زمینه و بستر استراتژیک
این خبر که از لندن منتشر شد، این توافق را به عنوان یک مشارکت راهبردی جهانی معرفی میکند. هر دو شرکت بلندپروازی مشترکی دارند تا فناوری کمکراننده هوشمند و مقیاسپذیر را به بازارهای سراسر جهان برسانند.
یورگ بورزر، مدیر فناوری مرسدس بنز، این همکاری را نخستین ادغام راننده هوش مصنوعی Wayve در بخش خودروهای لوکس (Premium Segment) توصیف کرد. او اظهار داشت که این دو شرکت در حال پیریزی زیربنایی هستند تا یک «تجربه رانندگی استثنایی» را برای طیف گستردهتری از مشتریان در سطح جهانی فراهم کنند.
بر اساس مستندات، این ادغام از سختافزار مرسدس بنز، سیستمعامل MB.OS و همچنین رابطهای نقشهای (Map Interfaces) استفاده میکند. این مشارکت در ادامه یک سرمایهگذاری راهبردی توسط مرسدس بنز در دور تامین سرمایه سری D شرکت Wayve در فوریه ۲۰۲۶ صورت گرفته است. تیمهای مشترک پیش از این آزمایشهای میدانی و رانندگیهای نمایشی را در اشتوتگارت، لندن و سانفرانسیسکو به پایان رساندهاند و همه چیز، از کوچههای تنگ شهری گرفته تا بزرگراههای باز و جادههای روستایی را مورد آزمایش قرار دادهاند.
معماری فنی و مقیاسپذیری
پلتفرم «AV2.0» شرکت Wayve در چندین نقطه کلیدی با سیستمهای قدیمی متفاوت است:
- ناوبری بدون نقشه: راننده هوش مصنوعی بدون نیاز به نقشههای HD یا مهندسیِ مکانمحور (Location-specific engineering) عمل میکند. این ویژگی به سیستم اجازه میدهد تا بدون نیاز به آموزش مجدد یا ایجاد حصارهای جغرافیایی (Geofences)، تواناییهای خود را به شهرهای جدید تعمیم دهد.
- زیرساخت: این سیستم روی زیرساختهای هوش مصنوعی NVIDIA که در محیط ابری Microsoft Azure میزبانی میشوند، آموزش دیده است.
- محاسبات داخلی: تمام پردازشها روی حسگرهای تعبیهشده و سختافزار محاسباتی داخلی خودرو انجام میشود. این امر وابستگی به اتصال ابری برای تصمیمگیریهای لحظهای (Real-time) را کاهش میدهد.
- قابلیت Zero-shot (صفر-نمونه) — یعنی توانایی مدل در انجام کاری که قبلاً برای آن مورد خاص آموزش ندیده است — باعث شده Wayve ادعا کند که مدلش در بیش از ۵۰۰ شهر در اروپا، آمریکای شمالی و ژاپن بدون نیاز به تنظیمات محلی (Fine-tuning) رانندگی کرده است. این قدرت از یک مدل بنیادی (Foundation Model) نشأت میگیرد که روی دادههای رانندگی از بیش از ۷۰ کشور و پلتفرمهای مختلف خودرویی آموزش دیده است.
الکس کندال، همبنیانگذار و مدیرعامل Wayve، تأکید کرد که این توسعه بازتابدهنده یک «همسویی فنی عمیق» است که در آن هوش تجسمیافته Wayve با تخصص مهندسی خودرو و استانداردهای ایمنی مرسدس بنز ادغام شده است.
نقشه راه تجاری و مالی
استراتژی Wayve بهجای ساخت ناوگان شخصی، بر مدل لایسنسینگ یا مجوزدهی متمرکز است. این رویکرد به خودروسازان اجازه میدهد تا مدلهای رانندگی را متناسب با برندهای خاص خود شخصیسازی کنند، در حالی که Wayve لایه هوش زیربنایی را فراهم میکند. Wayve با مشارکت با پلتفرمهای جابجایی (Mobility Platforms) و خودروسازان بهجای ادغام عمودی، قصد دارد خودرانی را در سطح جهانی با شدت سرمایهای کمتر مقیاس کند.
در فوریه ۲۰۲۶، Wayve در مجموع ۱.۵ میلیارد دلار سرمایه جذب کرد. این مبلغ شامل یک دور سرمایهگذاری سری D به ارزش ۱.۲ میلیارد دلار بود که در ۲۵ فوریه ۲۰۲۶ اعلام شد و ارزش شرکت را به ۸.۶ میلیارد دلار رساند. این دور سرمایهگذاری توسط Eclipse، Balderton و SoftBank Vision Fund 2 رهبری شد و شرکتهایی چون Microsoft، NVIDIA، Uber، Nissan و Stellantis در آن مشارکت داشتند. کل سرمایه جذب شده شامل بودجههای مبتنی بر دستاوردهای مشخص (Milestone-based) از سوی Uber برای گسترش استقرار روبوتاکسیها است.
رولاوت یا عرضه این فناوری در مراحل زیر اتفاق میافتد:
- ۲۰۲۶: آغاز آزمایشهای تجاری روبوتاکسی با Uber در لندن، با برنامههایی برای گسترش به بیش از ۱۰ بازار جهانی. در این مدل، Wayve راننده هوش مصنوعی را در خودروهای با قابلیت L4 مستقر میکند، در حالی که مالکیت و بهرهبرداری از ناوگان بر عهده Uber است.
- ۲۰۲۷: مصرفکنندگان میتوانند خودروهای شخصی با قابلیت L2+ «بدون نیاز به دست روی فرمان» (Hands-off) خریداری کنند. در این سطح، خودرو میتواند تحت نظارت راننده، فرمان را هدایت کند، ناوبری نماید و به ترافیک پاسخ دهد.
برای یک راننده عادی، این یعنی وعده «خودران بودن» از مناطق محدود (Geofenced) به یک محصول جهانی تبدیل میشود. دیگر لازم نیست در شهر خاصی مثل فینیکس یا سانفرانسیسکو باشید تا از این فناوری استفاده کنید؛ چرا که توانایی استدلال لحظهای مدل، آن را قابل انتقال به هر نقطهای از جهان میکند.
این مشارکت، رویکرد «پایان-به-پایان» (End-to-End) را در برابر سیستمهای ماژولار و قانونمحور قدیمی پیروز میکند. اکنون صنعت در حال آزمایش این است که آیا یک مدل واحد هوش مصنوعی میتواند هم در یک سدان لوکس و هم در یک روبوتاکسی تجاری مقیاسپذیر باشد یا خیر. برای مشاهده اینکه آیا AI بدون نقشه میتواند استانداردهای ایمنی را در زمینهای متنوع جهانی حفظ کند، باید منتظر اولین نسخههای مصرفکننده L2+ در سال ۲۰۲۷ بود.
گام بعدی شما
- اگر در حوزه توسعه نرمافزارهای خودرویی فعال هستید، مستندات MB.OS را برای درک نحوه تعامل لایههای سختافزار با مدلهای استدلالی دنبال کنید.
- تغییرات در استانداردهای ایمنی رانندگی L2+ را در سال ۲۰۲۷ رصد کنید تا ببینید آیا AI بدون نقشه میتواند استانداردهای سختگیرانه ایمنی را پاس کند.
- مدلهای تجاری لایسنسینگ هوش مصنوعی را در برابر مدلهای عمودی (Vertical) مقایسه کنید تا استراتژی رشد Wayve را بهتر درک کنید.
اما داستان سختافزاری این تحول حتی شگفتانگیزتر است — به تحلیل ما دربارهی تراشههای Blackwell و نقش آنها در پردازش لبهای مراجعه کنید.



گفتگو