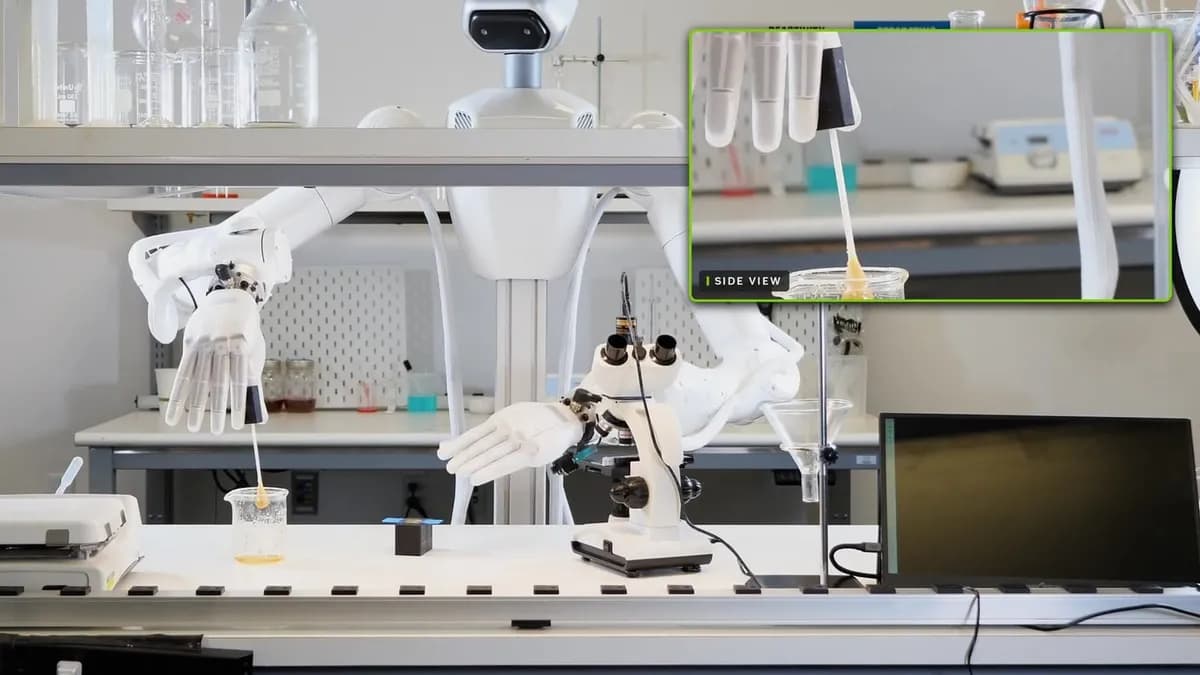
انویدیا در نهم نوامبر ۲۰۲۶ در همایش CoRL در آستین، GR00T 2 را معرفی کرد. این مدل بنیادی رباتیک با ۲ میلیارد پارامتر، ۴۰٪ موفقیت Zero-shot در ۵۰ وظیفه کاملاً جدید از دادههای آموزش ثبت کرده است. این رویکرد پیشبینی ویدیویی برای تولید دید آینده و توالی عمل، در خطی از مدلهای کنترل رباتیک بدون داده اختصاصی قرار میگیرد.
معماری و پیشآموزش GR00T 2
معماری GR00T 2 بر Cosmos-Predict2.5-2B ساخته شده، یک ترنسفورمر پیشبینی ویدیو که دیدهای اخیر دوربین، حالت ربات و یک دستور متنی را میپذیرد تا دیدهای آینده و توالی عمل بعدی را تولید کند. یک چکپوینت پیشآموزشدیده واحد، بازوهای گیرنده موازی، دستهای چابک و یک عامل انسانیمانند را پوشش میدهد.
پیشآموزش بر روی مقیاس وسیعی از دادههای انسانی انجام شده:
- ۴۰۲٬۷۳۰ ساعت ویدیو اولشخص انسان
- ۱۰٬۱۸۴ ساعت نمایش با گیرنده دستی در ۲٬۸۹۷ وظیفه
- ۲۳٬۵۰۰ ساعت تلاآپرات ربات
انویدیا زیرمجموعه ۱۰۰ هزار ساعته از این دادهها را به نام Human-1M-100K تحت مجوز CC BY 4.0 منتشر کرده تا بازاستفاده تجاری و آکادمیک امکانپذیر شود.
انتقال مهارت بین اجسام مختلف
تستهای انتقال بیناجسامی (Cross-embodiment) نتایج محسوسی نشان میدهند:
- ۶۵٪ موفقیت در چیدمان کاغذ فیلتر، یادگرفته شده از نمایشهای انسانی بدون هیچ تلاآپرات اختصاصیوظیفه
- ۶۰٪ موفقیت در مونتاژ کامیون بارکن دوچرخه، منتقل شده از گیرنده دستی به بازوی YAM
این نتایج نشان میدهد که پیشآموزش ویدیویی انسان میتواند مهارتها را بین اجسام رباتی بسیار متفاوت منتقل کند. نتایج محک Dexter را میتوان با دقت ۹۰.۴٪ مدل REKI در محک LIBERO-Plus برای سنجش پیشرفت رباتها مقایسه کرد.
ارزیابی Dexter و تنظیم دقیق
در محک Dexter، مدل در حداقل یک آزمایش در ۴۰ وظیفه موفق شد:
- میانگین ۷۱٪ موفقیت با یک نمایش در هر وظیفه
- میانگین ۹۵٪ موفقیت با پنج نمایش — آن پنج نمایش زیر سه دقیقه داده ربات در هر وظیفه تأمین میکردند، که با یک تنظیم دقیق آداپتور حدود ۳۰ دقیقهای روی یک RTX 5090 تکمیل میشد
مقاله سفید نتیجه پنجنمونه را محدود میکند: وظایف ارزیابی از میان مواردی انتخاب شدهاند که مدل با پنج اپیزود در ۸۰٪ موفقیت یا بیشتر یاد میگیرد، بنابراین میانگین بهصورت ساختاری بالا است.
شبیهسازی با Isaac Lab 3.0 و AlphaNIST
آموزش شبیهسازی به Isaac Lab 3.0 منتقل شده (بهصورت عمومی از ۲۰ اکتبر ۲۰۲۶ در دسترس) با موتور فیزیک Newton که اجسام سخت، قابلتشکیل و ذرات را پشتیبانی میکند. انویدیا تا ۲.۵ برابر توان عملیاتی آموزش بیشتر از Isaac Lab 2.3 با PhysX گزارش میدهد.
AlphaNIST تمرین شبیهسازی مقیاسبزرگ را به ۲۰ وظیفه تخته مونتاژ NIST اعمال میکند، شامل قطعات تا ۴ میلیمتری. یک سیاست مشترک واحد که تنها با پاداش بله/خیر موفقیت آموزش دیده، ۹۸.۲٪ موفقیت آموزشی در برابر ۸۱.۴٪ برای سیاستهای جداگانه در هر وظیفه کسب کرد، با حدود ۳۹ برابر زمان GPU کمتر.
پشت AlphaNIST، Success-Guided Sampling (توسعهیافته توسط دانشگاه واشنگتن و انویدیا) تمرین را به سمت پیکربندیهای نزدیک مرز قابلیت سیاست هدایت میکند و مقیاسپذیری موثر فراتر از یک میلیون محیط شبیهسازی با انتقال Zero-shot سیاستهای مونتاژ مبتنی بر RGB به سختافزار واقعی UR5e را نشان میدهد.
محکهای صنعتی و Graph-as-Policy
زیرساخت ارزیابی گسترش یافته:
- Isaac Lab-Arena (پیشنمایش توسعهدهنده ۰.۴ در CoRL)
- DexBench v1.0 (۱۵ وظیفه در صحنههای خردهفروشی، لجستیک، خط مونتاژ و غذا و نوشیدنی هتل از RLWRLD و انویدیا)
- VABAR (مرتبسازی ابزار، درهمتنیدگی دنده، بستهبندی سرینج، درج و مسیریابی کابل با کتابخانه ۳۳ مهارتی از UC Berkeley و انویدیا)
Graph-as-Policy از UC Berkeley از چندین عامل برای ترکیب یک گراف جهتدار قابلتفسیر از مهارتهای ربات، تمرین در شبیهسازی و بازنگری پس از شکستها استفاده میکند — ده تکرار تمرین وظیفه Make Popcorn را از ۳۳٪ به ۹۴٪ در شبیهسازی و ۹۰٪ روی ربات واقعی برد.
عامل استدلالی و چالش تأخیر
عامل استدلالیِ خود GR00T 2 مهارتها را توالی میکند، پیشرفت را نظارت میکند و وقتی قطعات میریزند یا کار متوقف میشود، روتینهای بازیابی را فراخوانی میکند. با دادههای اصلاحی و آن عامل، انویدیا ۹۸، ۹۷ و ۹۷ مونتاژ موفق از ۱۰۰ آزمایش برای هواپیما، تراکتور دوچرخه و ماشین Hot Wheels را گزارش میدهد، هرکدام از قطعات بهصورت تصادفی ریخته شده. تنها تنظیم نظارتشده (SFT) ۶۹، ۵۱ و ۲۳ موفقیت تولید کرد. مقاله جداگانه حدود ۷۰٪ میانگین موفقیت در محکهای پسآموزش افقبلند گزارش میدهد.
نتیجهگیری مقاله سفید قابلیت اطمینان را در سه ستون تقسیم میکند: پیشآموزش برای وسعت، نمایشهای اصلاحی و یادگیری تقویتی برای دقت، و عاملها برای حافظه، تأیید و بازیابی. برای کاربران صنعتی، معیار مفید گردشکار کامل در GR00T 2 و نظارتِ هر وظیفه است. نتایج خود انویدیا یک هزینه تأخیر را فاش میکند: در جدا کردن زباله با هدایت بصری، ربات در میانگین ۳۸٪ یک اپیزود برای عامل منتظر ماند.
مسیر استقرار و بازتولید مستقل
چالش استقرار باز، حفظ قابلیت اطمینان گزارششده در حالی که زمان تطبیق در هر وظیفه و زمان انتظار عامل کاهش مییابد، است. صفحه تحقیق مدل نشان میدهد کد در دسامبر ۲۰۲۶ در دسترس خواهد بود، که گذار از اعلام به بررسی جامعه را نشانهگذاری میکند. بازتولید مستقل ادعاهای Zero-shot و کم-شات روی محک Dexter تعیین خواهد کرد که حوزه چقدر واقعاً پیش رفته است.
گام بعدی شما
- مجموعه داده Human-1M-100K را هماکنون دانلود کنید تا سیاستهای رباتی پیشآموزشدیدهویدیویی خود را بسازید.
- انتشار کد GR00T 2 در دسامبر ۲۰۲۶ را برای بازتولید مستقل ادعای ۴۰٪ Zero-shot رصد کنید.
- مقیاسپذیری Success-Guided Sampling را برای وظایف مونتاژ دقیق در خط لوله شبیهسازی خود ارزیابی کنید.
گفتگو