ROBOTERA روز ۱۶ نوامبر ۲۰۲۶ انتشار تجاری XHAND 1 Pro-U را اعلام کرد، یک دست رباتیک با ۱۶ درجه آزادی که برای نگاشت یکبهیک با اکزوسکلت باز DexUMI طراحی شده است. این دست در آزمایشهای GR00T 2 شرکت NVIDIA توانست ۶۰ تا ۸۰ درصد موفقیت در سه کار دوزنوی پیچیده کسب کند. این دست رباتیک از مدل GR00T 2 استفاده میکند که پیشتر در ۵۰ وظیفه ناشناخته ۴۰ درصد موفقیت zero-shot ثبت کرد.
XHAND 1 Pro-U: طراحی برای نگاشت مستقیم با DexUMI
مشخصات اکزوسکلت DexUMI
- ۱۵ انکودر مغناطیسی در هر واحد برای ردیابی مفصلهای انگشت
- دوربین OAK روی مچ برای ویدیو از منظر اول
- سنسورهای نوک انگشت برای اندازهگیری نیروهای عمودی و برشی
- دو واحد بهصورت همزمان پوشیده میشوند تا نمایش دوزنوا ثبت شود
- طراحیهای سختافزاری و مستندات تحت مجوز CC BY 4.0 (بهجز عکسهای محصول فروشنده)
- نرمافزار جمعآوری داده تحت Apache-2.0
سازگاریهای XHAND 1 Pro-U
- ۱۶ درجه آزادی در پنج انگشت
- بازجایی انگشت شست برای نگاشت طبیعی نمایش
- حس لمسی درون کف یکپارچه شده
- اتصال دوربین مچ با هندسه DexUMI مطابقت دارد
- مفصلهای متناظر حرکات را مستقیماً نگاشت میدهند، تبدیل حرکت را کاهش میدهند
- مفصلسازی برای وضعیات گوناگون گیرندگی تنظیم شده
- دوره تولید اولیه: ۴۰ واحد
- فایلهای توصیف ربات تحت مجوز MIT
مکانیزم نیرو به مومنت و اجرا
در طول جمعآوری، یک فرد با دستهای واقعی اشیاء را دستکاری میکند. DexUMI حرکات دست، ویدیوی دوربین مچ و نیروهای نوک انگشت را ثبت میکند. این نمایشها GR00T 2 را پیشآموزش میدهند، و مهارتهای یادگرفته شده روی یک ربات دو بازو Tianji مجهز به دو دست XHAND 1 Pro-U اجرا میشوند. برای سه کار ارزیابیشده، پیشآموزش فقط از نمایشهای پوشیدنی استفاده شده — بدون تلاپراسیون (Teleoperation) مخصوص کار، بدون دادههای حرکت عمومی ربات اضافی، و بدون کنترل از راه دور اپراتور بر ربات هدف در طول جمعآوری.
NVIDIA نیروهای نوک انگشت را به مومنتهای مفصل تبدیل کرده و آنها را به اهداف عمل ربات اضافه میکند. در طول اجرا، مومنت پیشبینیشده سختی هر مفصل را کاهش داده و هدف موقعیت آن را جابجا میکند، بهگونهای که دست بتواند نیرو اعمال کند در حالی که عدم قطعیت موقعیتی را جبران میکند. این مکانیزم از اقدامات غنی از تماس مانند برش، باز کردن درب، و سوختن کبریت پشتیبانی میکند. مکانیزم تبدیل نیرو به مومنت در GR00T 2 بر پایه پیشبینی فریمهای ویدیو است که در تحلیل قبلی به تفصیل توضیح داده شده است.
نتایج در سه کار دوزنوی
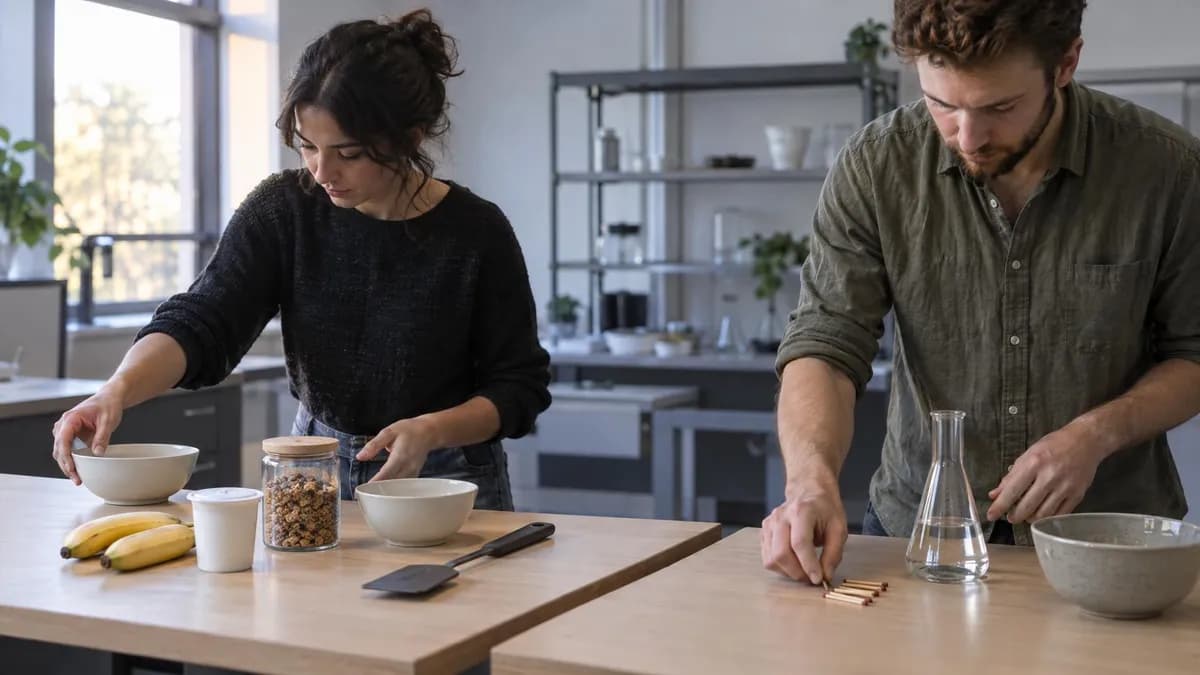
- آمادهسازی موز-ماست: کشیدن چاقو، برش موز، برداشتن درب ماست، انتقال تکهها به کاسه — ۶۰٪ موفقیت
- ریختن گرانولا: انتقال برطمان بین دو دست، باز کردن درب، استفاده از کفگیره — ۸۰٪ موفقیت
- شیمی آتش: سوختن کبریت، روشن کردن چراغ زیر قاروره، خاموش کردن کبریت در آب — ۷۵٪ موفقیت
GR00T 1.7 و pi0.5، پیشآموزشیافته روی نمایشهای یکسان DexUMI با دستورالعمل داده یکسان، هیچکدام از سه کار کامل را انجام ندادند (صفر موفقیت). این نتایج برای توالیهای تست مشخص گزارش شدهاند، نه رقم قابل تعمیم برای سایر کارها یا محیطهای عملیاتی.
پیامدها برای محققان و سوالات باز
این جفت کردن سختافزار ثبت با مجوز باز با دست اجرا تجاری به تیمهای تحقیق یک مسیر ملموس میدهد تا نمایشهای آگاه از نیرو جمعآوری کنند بدون اینکه ربات هدف اشغال شود. سوال باز همچنان قابلیت اطمینان از سر تا پاین است: حتی GR00T 2 در ۲۰ تا ۴۰٪ آزمایشها روی این توالیهای خاص شکست خورد.
برای توسعهدهندگان رباتیک، Pro-U گلوگاه را از جمعآوری داده به استحکام سیاست منتقل میکند. تیمها اکنون میتوانند نمایشهای غنی از نیرو را با سرعت انسانی جمعآوری کنند، سپس روی الگوریتمهای یادگیری تکرار کنند بدون محدودیت دسترسی به سختافزار. دفعه ۴۰ واحدی نشان میدهد ROBOTERA نخستین بکارگیرندگان را هدف قرار داده که پلتفرم را در آزمایشگاههای واقعی تحت فشار قرار میدهند.
به معیارهای جامعه روی خط لوله DexUMI-Pro-U توجه کنید. مجوزهای باز به این معنی است که هزینههای تکرار توسط قیمت خرید دست محدود میشوند — یک کمیت شناختهشده وقتی ROBOTERA قیمت را منتشر کند.
گفتگو