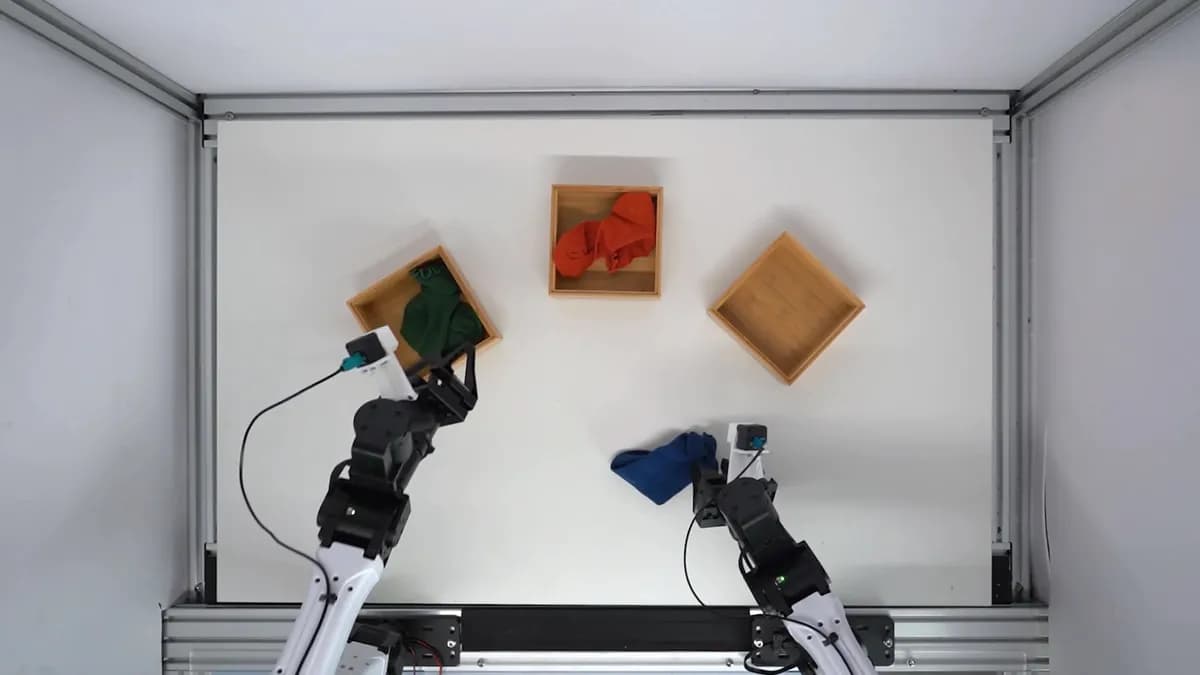
Runway در ۱۴ نوامبر ۲۰۲۶ مدل کنترل ربات Praxis-1 را با وزنهای باز و مجوز Apache 2.0 منتشر کرد. این مدل در بنچمارک RoboLab-120 شرکت Nvidia با نرخ موفقیت ۴۶.۲٪، رتبه اول دسته World Action Model را کسب کرد. مشابه این مدل، GR00T 2 نیز در تست صفر-شات روی ۵۰ وظیفه جدید ۴۰ درصد موفقیت کسب کرده است. این بنچمارک همزمان با انتشار مدل GR00T 2 انویدیا که پیشبینی فریمهای ویدیو بهجای فرمان موتور را پیش میگیرد رخ داده است. نتایج انتقال به پلتفرم RT-1 گوگل همچون موفقیت ۹۶ درصدی جیمینی رباتیکس ۲.۵ در خط تولید مرسدس که در مقالهای جداگانه بررسی شده است نشاندهنده پیشرفتهای مشابه است.
پیشآموزش ویدیویی و معماری Praxis-1
Praxis-1 روی ویدیوهای معمولی اینترنت پیشآموزش دیده تا دینامیک اشیاء را بیاموزد، سپس روی ویدیوهای عمل انسان و دادههای تلفنروباتی تنظیم دقیق شده است. ورودیهای مدل شامل تصاویر دوربین، دستور متنی و موقعیت ربات (پریوپرسپشن) میشود؛ خروجی، پیشبینی تغییرات محیط و دستورات حرکت ربات است که با هر فریم جدید بهصورت مداوم بهروزرسانی میشوند. Runway این رویکرد را «مدل عمل جهانی» مینامد، هرچند گزارش تحقیقی خود شرکت میگوید که آیا این روش واقعاً داده رباتی کمتری میخواهد، همچنان پرسش باز است.
نتایج بنچمارک RoboLab-120 و مقایسه با FLUX 3 Action
در RoboLab-120 با ۱۲۰ وظیفه شبیهسازی، Praxis-1 نمره ۴۶.۲٪ گرفت در مقابل ۴۲.۹٪ FLUX 3 Action و رتبه پنجم کلی را بهدست آورد — پشت دو عامل هوش مصنوعی و دو مدل رباتی تخصصی با معماری متفاوت. Runway تمام تستها را خود اجرا کرده و نتایج بهصورت مستقل تأییدنشدهاند.
تستهای واقعی روی بازوی Franka
روی بازوی Franka در دنیای واقعی، هر دو مدل باید ۱۰ وظیفه را در ۱۰ تلاش انجام میدادند. Praxis-1 در ۸۸ مورد موفق بود، FLUX 3 Action در ۸۰ مورد. وظایف شامل قرار دادن موز روی بشقاب و بستن کمد بود.
انتقال به پلتفرم ناشناخته RT-1
برای تست انتقال صفر-شات، Praxis-1 روی پلتفرم متحرک RT-1 گوگل که در آموزش قبلی دیده نشده بود، تنظیم دقیق شد. پس از ۹۵ ساعت تنظیم دقیق، میانگین موفقیت ۸۰٪ به دست آمد در برابر ۵۲.۴٪ مدل اصلی RT-1. تستها چهار نوع وظیفه را پوشش میدادند: گرفتن قوطه نوشابه، باز و بستن کمد، و قرار دادن سیب در کمد.
دادههای آموزشی و نیازهای سختافزاری
برای تطبیق بازوی Franka، حدود ۲۷۷ ساعت از مجموعه داده عمومی DROID استفاده شده. آموزش ربات دوبازویی بین ۱۴۰۰ تا ۲۶۰۰ ساعت مواد آموزشی برده است. مدل پایه نیاز به GPU با ۸۰ گیگابایت VRAM دارد؛ نسخه فشرده تخمین زده میشود روی RTX 5090 با ۳۲ گیگابایت VRAM جا شود، هرچند اوج مصرف واقعی در مستندات GitHub اندازهگیری نشده.
محدودیتها و در دسترس بودن
Praxis-1 گاهی اشیاء مشابهنمای را اشتباه میگیرد، با دستورهای مبهم میلرد و نمیتواند توالیهای چندمرحلهای را بهصورت قابلاعتمادی برنامهریزی کند. برای وظایف طولانی، مراحل باید صریح تشریح شوند. مدل در Hugging Face (پس از ثبتنام و پذیرش شرایط) و GitHub تحت مجوز Apache 2.0 در دسترس است. نسخههای پیشپیادهسازی برای پلتفرمهای رباتی مختلف در کنار مدل پایه ارائه شدهاند، اما مدل پایه برای سیستمهای جدید نیاز به تنظیم دقیق اضافه دارد.
گفتگو